
侧身转髋的生物力学机制与发力路径 侧身转髋并非简单的肢体摆动,而是人体动力链中核心环节的关键传导动作。当身体处于侧向姿态进行旋转时,髋关节作为连接躯干与下肢的中枢,承担着将地面反作用力向上传导的核心任务。这一过程要求髋臼与股骨头在冠状面和横断面上进行精确的协同运动,通过髂腰肌、臀中肌及深层旋转肌群的等长收缩与向心收缩,实现骨盆的稳定与旋转。这种发力模式直接决定了力量传递的效率,若髋部活动受限或发
侧身转髋的生物力学机制与发力路径
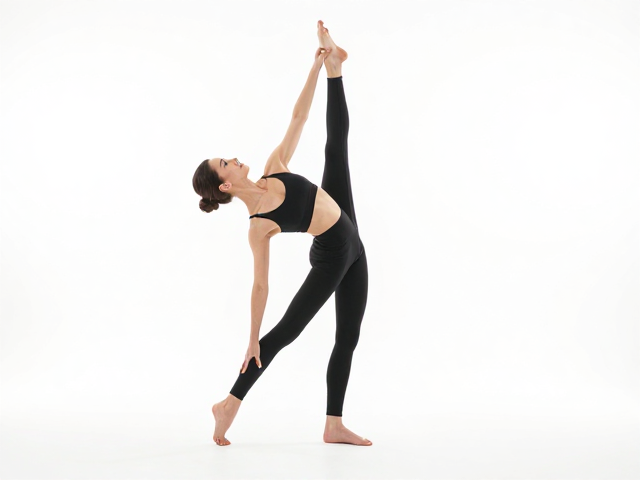
侧身转髋并非简单的肢体摆动,而是人体动力链中核心环节的关键传导动作。当身体处于侧向姿态进行旋转时,髋关节作为连接躯干与下肢的中枢,承担着将地面反作用力向上传导的核心任务。这一过程要求髋臼与股骨头在冠状面和横断面上进行精确的协同运动,通过髂腰肌、臀中肌及深层旋转肌群的等长收缩与向心收缩,实现骨盆的稳定与旋转。这种发力模式直接决定了力量传递的效率,若髋部活动受限或发力模式错误,力量会在腰部或膝盖处产生滞留,导致动作变形。
在实际运动场景中,侧身转髋的核心目的在于激活身体的旋转稳定性。不同于日常行走中的自然旋转,训练强调在动态过程中保持躯干的刚性与髋部的灵活性。当髋关节像轴承一样灵活转动时,脊柱和肩带则相对保持稳定,这种“下动上不动”或“局部动局部稳”的控制能力,是构建高效核心稳态的基础。通过反复练习侧向旋转中的髋部主导动作,神经肌肉系统能够更快速地识别并纠正代偿模式,确保每一次发力都源自髋部的精准启动,而非依靠手臂挥舞或腰部扭动来弥补力量的不足。
解决脚点踩不实的底层逻辑与修正策略
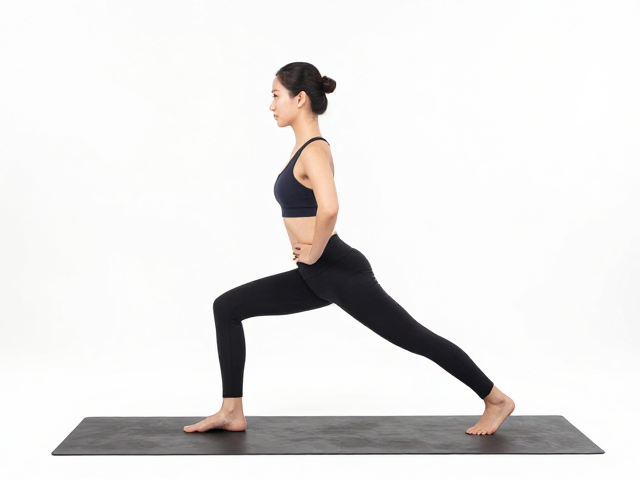
脚点踩不实往往表现为落地瞬间重心漂浮、抓地力不足或支撑腿晃动,其根源多在于髋-膝-踝动力链的断裂。当侧身转髋时,如果髋关节无法提供稳定的旋转轴心,下肢骨骼便难以形成有效的对位关系。此时,足底压力分布不均,导致脚掌无法全掌均匀受力,进而出现脚尖或脚跟虚浮的现象。这种现象在需要快速变向或单腿支撑的运动中尤为明显,不仅影响动作的流畅性,更增加了关节受伤的风险。
修正脚点踩不实,需从髋部的空间定位入手。在侧身转髋的过程中,意识应集中在髋关节向侧方或旋转方向的“坐”与“旋”,而非单纯地移动腿部。通过强化臀大肌和臀中肌的力量,使大腿骨在髋臼内保持正确的旋转角度,从而带动小腿和足部自然下沉至地面。练习时,可尝试在侧向移动中刻意感受足底三个受力点(大脚趾根部、小脚趾根部、脚后跟)同时压实地面的感觉。当髋部旋转到位,下肢骨骼呈直线排列时,脚掌能像钉子一样精准嵌入地面,提供稳固的支撑基底,彻底消除踩不实带来的不安全感。
核心稳态停留控制力的构建与神经适应
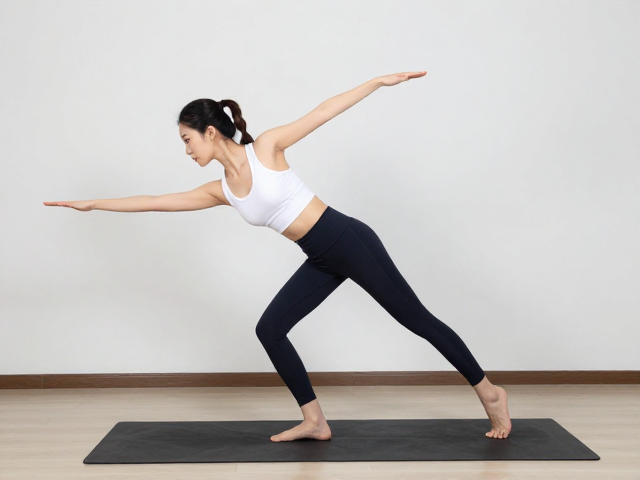
核心稳态停留控制力,是指在动态旋转过程中,躯干核心肌群能够抵抗外力干扰,维持身体姿态稳定的能力。侧身转髋训练通过制造不稳定的旋转环境,迫使腹横肌、多裂肌及盆底肌群进行高频次的微调与收缩。这种控制力并非静态的僵硬,而是一种动态的平衡,即在髋部持续旋转的同时,核心区域像钢板一样保持整体性,防止力量泄露。这种能力对于提升运动表现至关重要,它确保了力量能够完整地从地面传递至目标肢体,而非在核心部位被消耗。
提升这种控制力,需要引入“停留”这一关键要素。在侧身转髋至最大幅度时,刻意保持静止2-3秒,感受核心肌群的等长收缩状态。此时,注意力应集中在呼吸与核心张力的配合上,通过深长的呼吸维持腹内压,进一步锁定脊柱和骨盆的位置。这种静态停留能增强本体感觉,让大脑更清晰地感知髋部与躯干相对位置的变化。随着训练周期的增加,神经系统会逐渐优化肌肉募集顺序,使核心在动态旋转中能瞬间做出反应,实现真正的稳态控制,从而在复杂运动场景中保持高效与稳定。