
理解低空平衡的核心力学逻辑 低空平衡并非依靠肌肉的僵硬对抗,而是建立在动态反馈与重心微调的基础之上。当车辆或设备处于低速或悬停状态时,物理惯性会显著放大微小的姿态偏差,此时驾驶员或操作者的直觉反应往往滞后于实际发生的倾斜。真正的平衡感来源于对“外侧踩点”这一动作本质的认知,即通过肢体末梢感知接触点的压力变化,而非依赖视觉去预判每一个可能的失误。这种感知模式能够减少大脑处理信息的延迟,让身体直接对
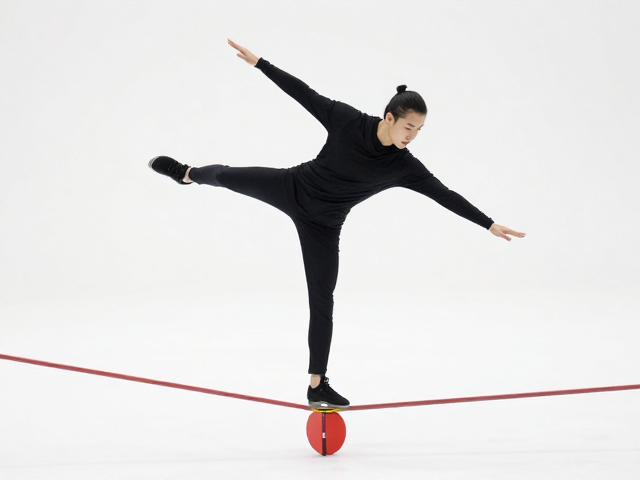
理解低空平衡的核心力学逻辑
低空平衡并非依靠肌肉的僵硬对抗,而是建立在动态反馈与重心微调的基础之上。当车辆或设备处于低速或悬停状态时,物理惯性会显著放大微小的姿态偏差,此时驾驶员或操作者的直觉反应往往滞后于实际发生的倾斜。真正的平衡感来源于对“外侧踩点”这一动作本质的认知,即通过肢体末梢感知接触点的压力变化,而非依赖视觉去预判每一个可能的失误。这种感知模式能够减少大脑处理信息的延迟,让身体直接对环境做出最本能的修正。
很多初学者容易陷入过度观察前方的误区,试图通过提前阅读路线来规避所有风险。然而,在低空或低速场景中,过度关注前方长远路线会导致注意力分散,使得对当前接触点的反馈变得迟钝。外侧踩点的核心在于将注意力收束至身体与支撑面接触的最远端,利用杠杆原理,通过脚踝、膝盖或手部的外侧接触点来建立稳定的支点。这种机制不需要复杂的计算,只需要保持肢体的松弛与敏感,让重力自然引导身体回到垂直中轴线。
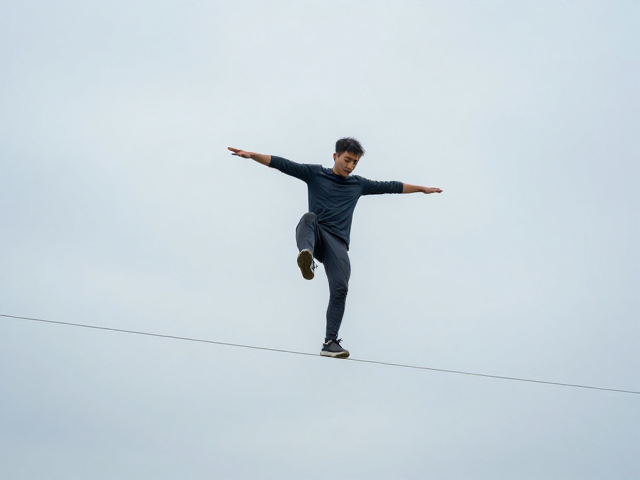
外侧踩点的执行细节与身体协同
执行外侧踩点时,关键在于接触面积的控制与压力的分布。以常见的平衡车或滑板类工具为例,当身体重心略微偏离中心线时,外侧脚掌或接触点应迅速做出响应,但不是通过大幅度的摆动去强行拉回重心,而是通过增加该点的摩擦力与支撑力来形成反向力矩。这种动作要求肢体保持一定的刚性以提供支撑,同时保留关节的弹性以吸收震动。过早介入或过度用力会导致系统震荡,反而破坏平衡的稳定性。
身体姿态的协同同样不可或缺。外侧踩点并非孤立的下肢动作,它需要上半身的反向微调作为配合。当外侧施加支撑力时,肩部和头部应保持相对水平的状态,避免因低头或耸肩造成重心偏移。这种整体协调性能够确保力量传导的效率,使每一次微小的修正都能精准作用于平衡系统。通过反复练习这种“感知-反馈-修正”的闭环,操作者可以逐渐建立起对低空或低速状态的肌肉记忆,从而在复杂环境下保持从容。
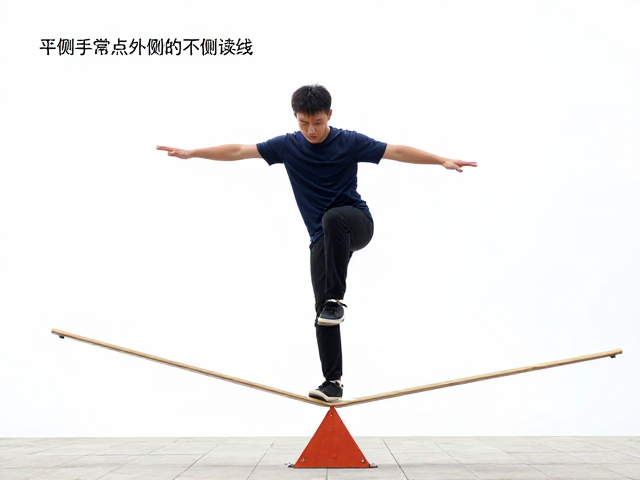
新手常见的认知误区与纠正策略
新手阶段最普遍的错误在于试图用视觉判断替代触觉反馈。许多人在起步或低速移动时,眼睛死死盯着前方或车轮,导致颈部僵硬,进而引发全身肌肉紧张。这种紧张状态会阻断神经信号的传递,使外侧踩点的动作变得僵硬且滞后。纠正这一问题的有效方法是降低视觉焦点,将视线略微放平或关注于近处的参考点,同时将注意力集中在脚底或接触点的压力变化上。通过转移注意力焦点,可以有效缓解因紧张导致的动作变形。
另一个常见误区是追求绝对的静止。低空平衡是一个动态过程,完全静止往往意味着失去对环境的适应能力。新手常因害怕倾斜而刻意保持僵直姿态,这反而降低了系统的容错率。正确的做法是接受微小的晃动,将其视为系统正常的调节过程。在练习初期,应设定较小的运动幅度,允许身体在安全范围内进行试探性调整。通过逐步增加动作的复杂度和速度,新手可以逐渐掌握在动态中寻求平衡的技巧,而非追求静态下的完美定格。
场景化练习与稳定性构建
在平坦且开阔的地面进行基础练习是构建稳定性的第一步。选择无风、地面平整的区域,能够最大程度减少外部干扰因素,使操作者专注于内侧与外侧接触点的压力反馈。在此阶段,无需设定具体的移动目标,而是进行原地或小幅度的重心转移练习。通过反复体验重心从中心线向两侧移动时,外侧接触点的支撑感变化,逐步强化神经系统的感知能力。这种练习有助于建立对平衡极限的直观认知,为后续更复杂的操作奠定基础。
随着基础感知能力的提升,可逐步引入简单的移动场景,如直线缓行或低速转弯。在移动过程中,外侧踩点的动作需与速度变化相匹配。直线行驶时,外侧接触点主要应对地面不平带来的微小震动;而在转弯时,外侧接触点则需应对离心力带来的侧向冲击。通过在不同场景中应用外侧踩点技巧,操作者可以逐步掌握如何在动态变化中维持平衡。这种分阶段的练习方式,有助于新手在低风险环境中积累经验,逐步提升对低空平衡技巧的掌控能力。