
低空动态中的生物力学挑战 低空飞行或近地作业环境下的动作执行,面临着极其复杂的三维空间扰动。与传统静态训练不同,这种场景下的核心肌群必须应对持续且不可预测的加速度变化,包括俯仰、滚转和偏航三个维度的微小修正。人体在缺乏稳固支撑点时,脊柱与骨盆构成的力学链条容易出现代偿性偏移,导致力量传递效率大幅下降。 在这种高动态压力下,神经肌肉系统的响应速度决定了动作的稳定性上限。当身体处于非自然姿态或快速移
低空动态中的生物力学挑战
低空飞行或近地作业环境下的动作执行,面临着极其复杂的三维空间扰动。与传统静态训练不同,这种场景下的核心肌群必须应对持续且不可预测的加速度变化,包括俯仰、滚转和偏航三个维度的微小修正。人体在缺乏稳固支撑点时,脊柱与骨盆构成的力学链条容易出现代偿性偏移,导致力量传递效率大幅下降。
在这种高动态压力下,神经肌肉系统的响应速度决定了动作的稳定性上限。当身体处于非自然姿态或快速移动中,本体感觉信号可能出现延迟或失真,使得大脑难以精确计算肌肉收缩的力度与方向。此时,单纯依靠肌肉力量无法维持平衡,必须依赖深层稳定肌群的等长收缩能力,以构建一个刚性的躯干支架,确保四肢动作能够精准输出。
镁粉在握持与连接端的稳定作用
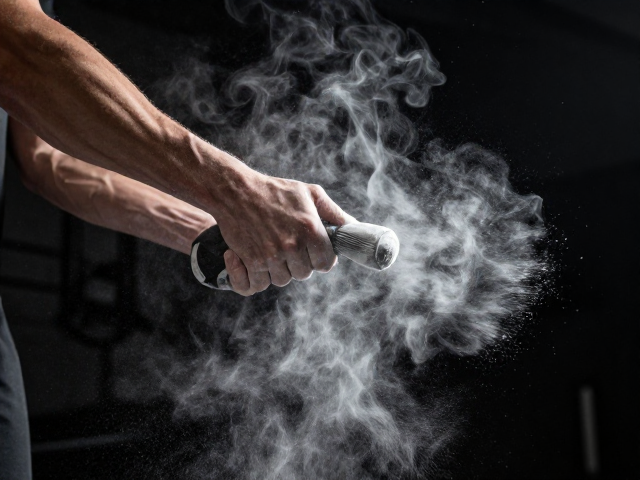
镁粉(碳酸镁)作为一种经典的物理辅助材料,其主要功能在于吸收汗液并保持接触面的干燥,从而显著提升摩擦力系数。在涉及手持器械或身体接触点的动作中,如攀岩、体操或无人机操控中的姿态调整,手掌或接触部位的微滑移会导致力量传递路径发生断裂。这种断裂在低空动态中会被放大,表现为动作轨迹的抖动或控制精度的丢失。
通过应用镁粉,操作者能够消除因潮湿或油脂导致的打滑现象,使握力或支撑力更加跟手。这种物理层面的“锁定”效应,间接降低了核心肌群为了维持平衡而需要额外付出的纠正性收缩。当外部接触点变得绝对可靠,神经系统便能将更多注意力集中在躯干的姿态控制上,从而优化整体动作的流畅性与精准度。
核心张力与末端稳定的协同机制
核心张力并非指腹部肌肉的单纯紧绷,而是指在动态过程中,腹腔内压力与深层筋膜系统共同作用形成的刚性支撑结构。在低空动态训练中,这种张力需要与末端肢体(如手部或脚部)的稳定性形成闭环。如果末端因打滑而失效,核心肌群必须额外做功来对抗由此产生的扭转力矩,这会导致能量消耗激增并加速疲劳。
巧用镁粉提升末端稳定性,实质上是为核心张力提供了一个稳固的锚点。当手掌与器械之间形成高摩擦力的连接,核心肌群可以更高效地将地面反作用力或身体动量转化为有效的控制力。这种协同机制减少了无效的能量损耗,使得动作在执行过程中更加跟手、跟脚,提升了整体动作的经济性与安全性。
训练场景中的实际应用逻辑
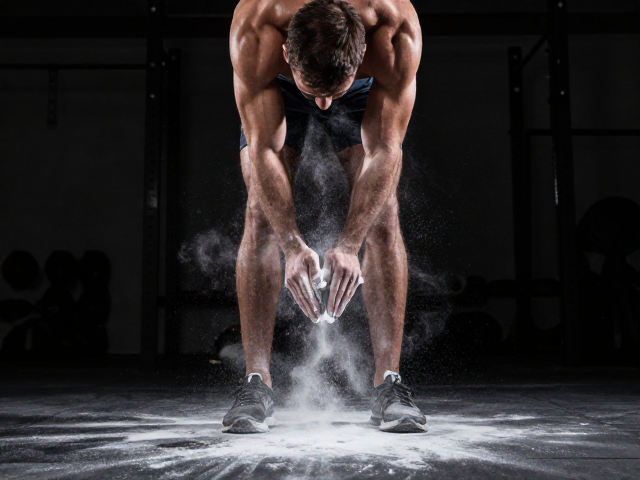
在模拟低空动态的训练环境中,动作的连贯性往往会被微小的失稳打断。例如,在进行悬垂状态下的姿态调整或手持平衡杆进行动态平衡训练时,手部出汗导致的轻微滑动会迫使训练者重新调整重心,破坏了动作的节奏感。引入镁粉作为辅助手段,可以消除这一变量,使训练者能够专注于核心肌群的等长收缩与动态稳定性的提升。
这种训练逻辑强调了“接触点管理”的重要性。通过确保手部或接触部位的干燥与高摩擦力,训练者能够更清晰地感知动作轨迹,减少因外界干扰产生的焦虑与紧张。长期来看,这种基于物理辅助的稳定性训练,有助于建立更牢固的神经肌肉控制模式,提升在复杂环境下的动作执行质量。