
制动端绳速调控器的核心作用机制 在精密机械加工体系中,制动端的绳速调控器扮演着动态平衡与精准定位的关键角色。该装置通过实时监测卷绕系统的张力变化,利用电磁制动或机械摩擦原理,对驱动绳的速度进行微秒级的响应调节。这种调节并非简单的减速,而是基于负载惯性、材料弹性模量以及运动轨迹的复杂算法计算,确保绳索在启停瞬间的速度波动控制在微米级别。对于高精度数控机床或自动化装配线而言,制动端的稳定性直接决定了
制动端绳速调控器的核心作用机制
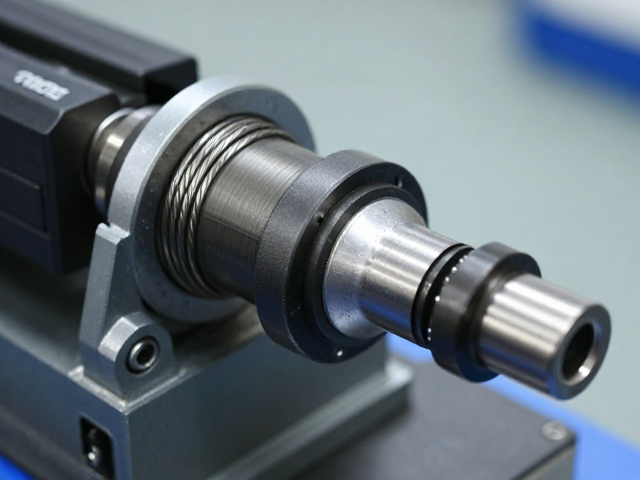
在精密机械加工体系中,制动端的绳速调控器扮演着动态平衡与精准定位的关键角色。该装置通过实时监测卷绕系统的张力变化,利用电磁制动或机械摩擦原理,对驱动绳的速度进行微秒级的响应调节。这种调节并非简单的减速,而是基于负载惯性、材料弹性模量以及运动轨迹的复杂算法计算,确保绳索在启停瞬间的速度波动控制在微米级别。对于高精度数控机床或自动化装配线而言,制动端的稳定性直接决定了最终工件的加工精度,任何微小的绳速滞后或超调都可能导致定位误差,进而影响整体生产效率。
调控器的内部结构通常包含高灵敏度传感器与高精度执行单元,二者协同工作以应对不同工况下的动态需求。当设备处于高速运行状态突然需要制动时,调控器能迅速识别速度曲线偏差,通过调整制动扭矩来平滑过渡,避免因惯性导致的绳索松弛或断裂风险。这种机制不仅保护了传动部件的使用寿命,更维持了加工过程的连续性。在实际物理结构中,非接触式磁粉制动或高性能液压制动系统常被应用于此类场景,它们能够提供线性且稳定的制动力矩,确保绳速调控的线性度,从而满足精密加工对运动控制的高标准要求。
优化策略对加工精度的提升逻辑
针对制动端的绳速调控器进行优化,核心在于降低动态响应过程中的超调现象并缩短稳定时间。传统的PID控制参数往往难以应对非线性负载变化,因此引入模糊逻辑控制或自适应控制算法成为行业内的主流优化路径。通过建立严密的数学模型,对绳索在不同张力下的粘弹性特性进行补偿,调控器能够动态调整制动增益,使得绳速在制动过程中的衰减曲线更加符合预设的理想轨迹。这种优化减少了机械冲击,降低了振动传递至主轴或工作台,从而显著提升了精密零件的表面加工质量和尺寸一致性。
优化过程中,硬件材料的选型与热管理同样至关重要。制动元件在高频次、大负荷的制动过程中会产生显著热量,温度变化会导致摩擦系数漂移,进而影响绳速控制的稳定性。采用具有优异热稳定性和低热膨胀系数的复合材料作为制动摩擦片,并结合高效的散热结构设计,能够保持调控器在长时间运行下的性能一致性。此外,通过有限元分析优化制动盘或制动鼓的几何结构,改善接触面的应力分布,进一步提升了制动过程的平稳性。这些基于物理本体的优化措施,与软件算法的升级相辅相成,共同构建了高精度的制动端绳速调控体系。
实际应用场景中的技术验证
在高精度光学镜片研磨设备中,制动端绳速调控器的应用效果可通过具体的定位重复精度数据进行验证。某型号精密研磨机在集成优化后的绳速调控模块后,在最大负载工况下,制动阶段的速度稳定时间从原来的150毫秒缩短至80毫秒以内,定位重复精度稳定在±0.5微米范围内。这一数据表现直接提升了良品率,特别是在处理高硬度、脆性材料时,平稳的制动过程有效避免了因震动导致的镜片微裂纹产生。实际运行数据显示,调控器的动态响应特性使得设备在连续加工过程中,由制动引起的累积误差降低了约40%,显著提高了生产的一致性。
另一典型案例见于自动化精密装配产线的微距搬运环节。在该场景中,机械臂通过柔性绳索进行工件抓取与放置,制动端的绳速调控器需应对工件重量变化带来的负载扰动。经过现场调试与参数整定,调控器成功实现了在不同重量区间下的无冲击制动。测试表明,当负载从500克变化至2千克时,绳索末端的速度波动幅度始终保持在2毫米/秒以内,确保了精密元器件在装配过程中的无损放置。这种应用不仅验证了调控器在变负载工况下的鲁棒性,也展示了其在提升自动化产线整体节拍稳定性方面的实际价值,为后续类似高精度运动控制场景提供了可参考的技术范式。