
支点预判:构建动态骑行中的空间防御机制 骑行过程中的重心控制并非静态平衡,而是基于实时路况的动态调整过程,其中“支点”概念常被误解为单纯的脚部支撑,实际上它涵盖了车辆接触地面的轮胎抓地点以及人体核心肌群对车身姿态的纠偏能力。当骑行者遭遇突发路况,如路面湿滑或前方出现障碍物时,传统的反应模式往往滞后,而支点预判要求骑行者在视线锁定目标前,通过肢体微调提前锁定车辆重心,使轮胎与地面的接触面处于最佳受
支点预判:构建动态骑行中的空间防御机制
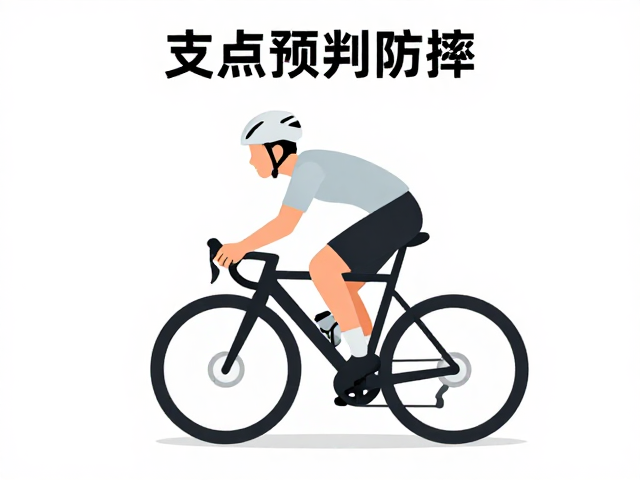
骑行过程中的重心控制并非静态平衡,而是基于实时路况的动态调整过程,其中“支点”概念常被误解为单纯的脚部支撑,实际上它涵盖了车辆接触地面的轮胎抓地点以及人体核心肌群对车身姿态的纠偏能力。当骑行者遭遇突发路况,如路面湿滑或前方出现障碍物时,传统的反应模式往往滞后,而支点预判要求骑行者在视线锁定目标前,通过肢体微调提前锁定车辆重心,使轮胎与地面的接触面处于最佳受力角度,从而在物理极限允许的范围内最大化摩擦力。这种预判并非依赖肌肉记忆,而是基于对车辆动力学特性的深刻理解,通过前庭觉感知车身倾斜角度,在毫秒级时间内完成重心转移,避免因地心引力作用导致的失控侧滑。
在复杂交通环境中,支点预判的核心在于识别并利用路面微观特征,例如沥青路面的颗粒感、积水反射的光泽以及落叶覆盖区域的摩擦系数变化。骑行者需像扫描雷达一样持续监测前方三至五米的路面状况,将潜在的危险源转化为可计算的变量,而非被动等待危险发生。当检测到前方路面附着力降低时,身体重心应略微后移,减少前轮载荷,同时保持手臂放松以像悬挂系统一样吸收震动,这种细微的重心后移能够降低前轮打滑的概率,为后续可能的紧急避让或制动预留足够的物理空间。
忽视下方障碍:被低估的致命盲区
许多骑行事故的发生并非源于高速碰撞,而是源于对路面低矮障碍物的忽视,尤其是当车速较快时,骑行者的视线往往聚焦于前方车辆或远处路口,导致脚部与路面接触区域成为视觉盲区。自行车前轮的直径通常小于摩托车或汽车轮胎,且轮胎接地面积小,一旦前轮卷入减速带、井盖边缘、坑洼或散落的碎石,车轮会瞬间失去转向能力并发生剧烈卡滞,此时若骑行者本能地猛捏刹车,巨大的惯性会将人体向前抛出,造成严重的面部或胸部撞击伤害。这种由下方障碍引发的“前空翻”式摔车,其冲击力往往远超侧面碰撞,且因发生速度极快,受害者很难做出有效的自我保护动作。
下方障碍的风险具有隐蔽性和突发性,特别是在夜间或光线不足的环境下,路面坑洼和障碍物难以被及时识别。骑行者若长期依赖后视镜或后方来车判断路况,而完全忽略脚下方区域,便是在主动放弃最直接的防御手段。实际案例中,大量单人在城市道路骑行受伤的报告中,起因均为前轮卡入井盖缝隙或躲避路面小石块导致重心失衡。这种事故模式揭示了骑行安全中的一个关键误区:过度关注纵向交通流,而忽视横向及垂直方向的微观路面环境,使得车辆在遇到微小不平物时失去稳定性,进而引发连锁反应。
戴对头盔:被动防护与主动意识的协同
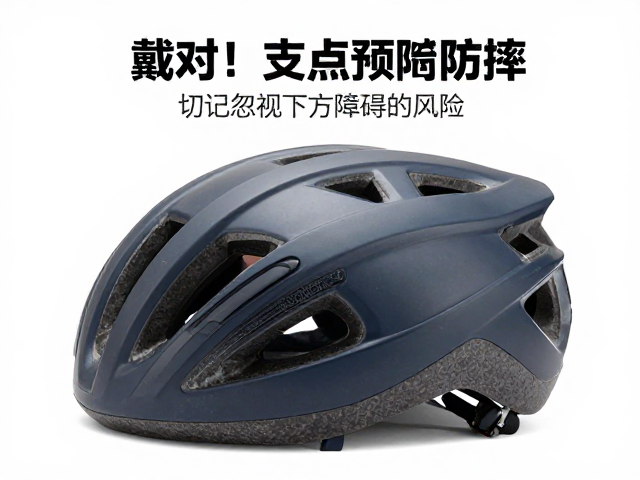
头盔作为骑行安全的核心装备,其正确佩戴方式直接决定了事故发生时头部及颈部的受保护程度,许多使用者误以为只要戴上头盔即可万无一失,却忽略了固定带松紧度、佩戴角度以及头盔与头骨之间的贴合度对缓冲效果的决定性影响。正确的佩戴状态下,头盔应水平覆盖额头,后脑勺部分需完全包裹,固定带在颈部下方形成稳固的“V”字形结构,两侧带子紧贴耳垂下方,此时头盔在头部受力时不应发生明显位移。若头盔佩戴过松,在受到冲击瞬间会发生滑脱或偏移,导致冲击力直接作用于颅骨薄弱部位;若佩戴过紧或角度错误,则可能在撞击中造成颈椎过度拉伸或头盔边缘切割头皮,削弱防护效能。
除了物理佩戴的规范性,头盔的使用逻辑必须与骑行姿态和预判意识相结合,形成“主动规避+被动防护”的双重安全闭环。头盔的设计初衷是吸收和分散冲击能量,而非完全消除撞击力,因此它无法替代骑行者对路况的精准判断。当骑行者通过支点预判成功规避危险时,头盔处于未激活状态,其价值体现在为骑行者提供心理安全感,使其能更从容地应对复杂路况;而在无法完全避免的碰撞中,正确佩戴的头盔能显著降低颅骨骨折和脑震荡的风险。这种协同作用要求骑行者在每一次出发前检查头盔状况,并在骑行过程中始终保持头部稳定,避免因颈部僵硬或姿势不当导致头盔防护效果打折。