
高空缓降器的核心制动原理与V型摩擦槽技术解析 高空缓降设备在应急救援与工业高空作业中扮演着关键角色,其核心在于通过可控的摩擦力将重力势能转化为热能,从而实现安全减速。V型摩擦槽设计是目前主流缓降器中常见的一种机械结构,它利用金属或高强度聚合物制成的导向槽,配合专用绳索产生多点接触。当绳索在槽内滑动时,V型的几何结构会显著增加接触面积和摩擦系数,这种设计通常能提供更稳定的制动曲线,减少因绳索表面磨
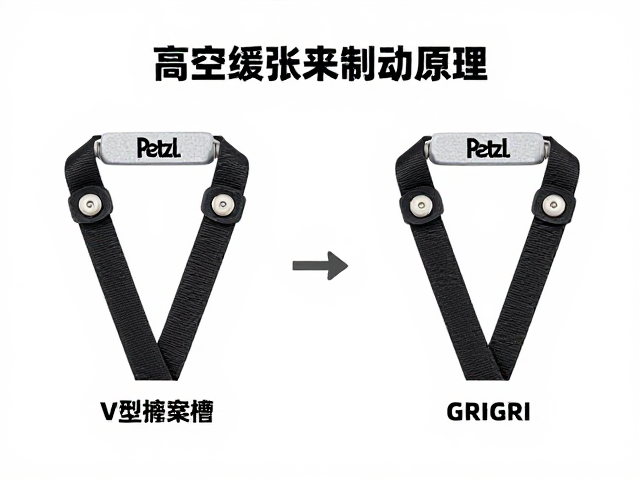
高空缓降器的核心制动原理与V型摩擦槽技术解析
高空缓降设备在应急救援与工业高空作业中扮演着关键角色,其核心在于通过可控的摩擦力将重力势能转化为热能,从而实现安全减速。V型摩擦槽设计是目前主流缓降器中常见的一种机械结构,它利用金属或高强度聚合物制成的导向槽,配合专用绳索产生多点接触。当绳索在槽内滑动时,V型的几何结构会显著增加接触面积和摩擦系数,这种设计通常能提供更稳定的制动曲线,减少因绳索表面磨损或潮湿导致的制动力波动。
在实际应用场景中,V型结构的优势体现在对绳索状态的包容性上。不同于纯平面摩擦,V型槽能更好地适应不同直径和材质的高空作业绳索,确保在连续多次使用后,摩擦面的形变较小,性能衰减相对平缓。这种机械式的被动制动方式不需要电子元件或复杂的人为操控,结构简单直接,使得设备在长时间静置后仍能保持初始的力学特性,适合需要快速部署且对操作容错率要求较高的场景。
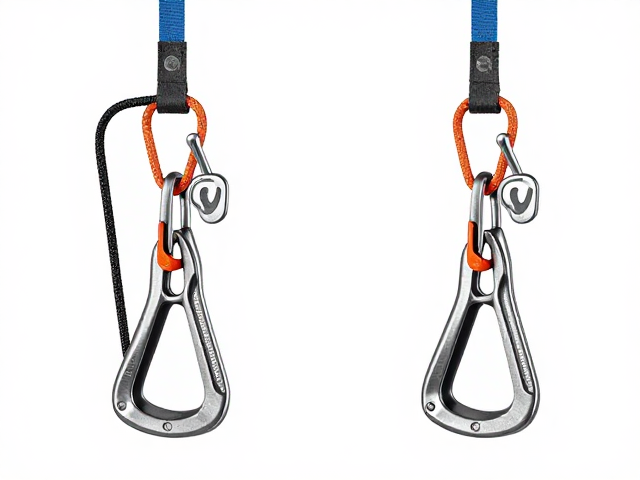
Petzl GRIGRI系列的功能定位与操作逻辑差异
Petzl GRIGRI系列在攀岩和救援领域广为人知,但其产品逻辑与传统的单绳高空缓降器存在本质区别。GRIGRI系列的核心设计初衷是作为辅助制动保护器,主要依赖弹簧加载的凸轮结构和操作者的主动干预来实现锁止。这意味着它需要使用者在绳索受力时保持对把手的持续控制或依赖其自锁机制,而非像纯缓降器那样依靠固定的摩擦路径进行全程被动减速。这种设计使得GRIGRI在动态冲击下的保护效率极高,但在需要长时间、匀速下降的救援或逃生场景中,其操作模式与传统缓降器有着明显的场景错位。
从力学传递的角度看,GRIGRI的制动逻辑是点接触与杠杆原理的结合,而高空缓降器多为线接触与面接触的累积摩擦。这种差异导致了两者在热管理上的不同表现。在连续下降过程中,缓降器的V型槽通过分散热量,避免局部过热导致绳索损伤;而GRIGRI作为保护器,其主要风险在于凸轮咬合时的冲击力和操作者的反应速度,而非持续摩擦生热。因此,将两者直接进行性能对比时,必须明确其适用场景的根本不同,前者侧重于动态保护下的瞬间制动,后者侧重于静态负载下的匀速下降。
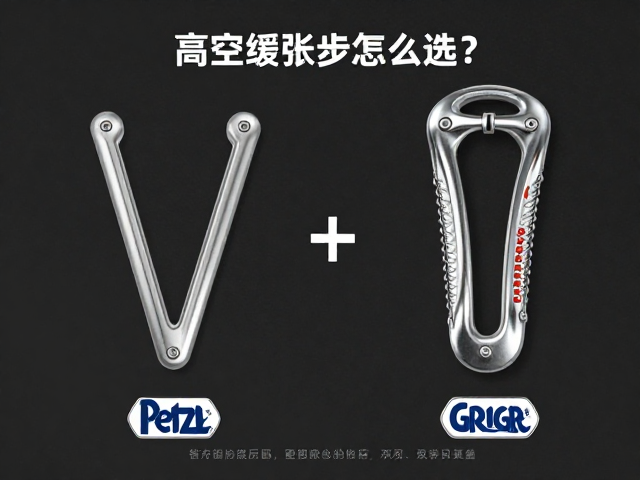
绳索兼容性与物理参数的匹配性分析
设备与绳索的匹配是确保高空作业安全的基石。V型摩擦槽缓降器通常对绳索直径有较为严格的公差要求,常见的适配范围集中在8.5毫米至11毫米之间的静力绳或专用缓降绳。绳索表面的光滑度、编织密度以及是否经过硅化处理,都会直接影响V型槽内的摩擦系数。如果绳索过细,可能无法在槽内形成足够的包裹角,导致制动力不足;若绳索过粗或表面粗糙,则会加剧槽体的磨损,缩短设备使用寿命。因此,在使用此类设备前,必须核对设备说明书中标注的绳索直径范围,确保物理参数的完全契合。
相比之下,GRIGRI系列的设计通常兼容更广泛的绳索类型,特别是动态攀岩绳。其凸轮角度经过精密计算,能够适应具有一定弹性的绳索在冲击载荷下的形变。然而,这种兼容性并不意味着在所有高空缓降场景中都适用。在涉及长距离、大重量负载的垂直下降任务中,动态绳的弹性形变可能导致下降速度不稳定,进而影响制动系统的热积累分布。因此,选择绳索时需遵循设备制造商的技术规范,优先选用低延展性的静力绳用于缓降场景,以维持下降过程的平稳性与可预测性。
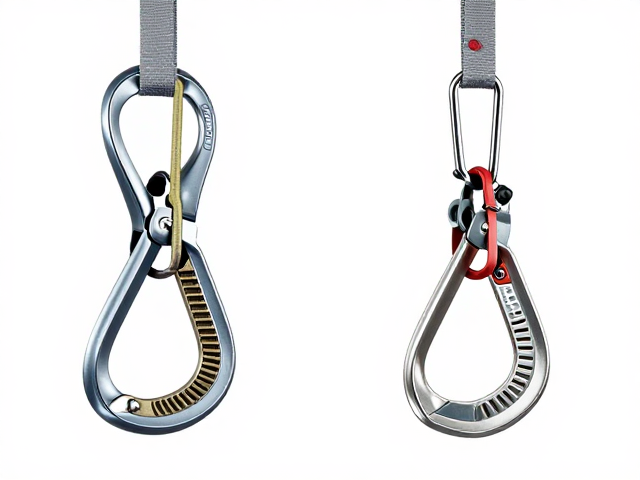
日常维护与使用寿命的客观评估
任何机械设备的可靠性都建立在严密的维护体系之上。V型摩擦槽缓降器的维护重点在于槽体的清洁与磨损监测。长期使用后,槽体内部可能积聚金属碎屑、灰尘或绳索纤维,这些异物会增加摩擦的不确定性,甚至导致卡滞。建议定期使用软刷清理槽体,并检查槽壁是否有明显的划痕、变形或扩孔现象。一旦发现摩擦面出现深度凹痕或几何形状改变,设备的安全冗余度将大幅降低,应立即停止使用并进行专业检测或报废处理。
对于GRIGI系列设备,维护的核心在于机械结构的灵活性与弹簧系统的完整性。操作把手的转动是否顺畅、凸轮开合是否灵敏、弹簧是否因疲劳或锈蚀失去弹性,是日常检查的重点。此外,GRIGI的锁定机构需要定期测试其自锁功能,确保在模拟冲击下能可靠咬合。需要注意的是,GRIGI系列中的某些型号(如GRIGI PRO)可能包含更复杂的机械组件,其维护周期和检查标准与普通型号有所不同。所有部件在接触油污、化学品或遭受过剧烈冲击后,都必须经过严格的功能验证,任何细微的卡顿或异响都应被视为潜在的安全隐患。
使用场景的适用性界定与安全规范
高空作业的安全不仅取决于设备本身,更取决于场景的匹配度。V型摩擦槽缓降器适用于那些需要操作员双手自由、进行长时间匀速下降的任务,例如建筑外墙清洗、消防救援中的受控撤离等。在这些场景中,操作员可以通过调节身体姿态或绳索角度来微调下降速度,设备的被动制动特性提供了极高的稳定性。然而,在需要快速响应冲击载荷或进行复杂地形攀爬的环境中,这种设备的灵活性不足,可能无法应对突发的动态风险。
GRIGI系列则更适用于需要频繁保护、动态移动或攀爬辅助的场景,如攀岩、登山或单绳技术(SRT)中的上升与下降操作。在这些场景中,操作员需要不断调整绳索状态,GRIGI的主动干预机制提供了更直接的控制感。但在纯粹的垂直救援下降中,如果操作员缺乏足够的训练,过度依赖其自锁功能而忽视持续的手部控制,可能会在关键时刻因反应滞后导致事故。因此,明确场景需求,选择符合作业性质的设备,并配合相应的操作培训,是保障高空作业安全的核心环节。