
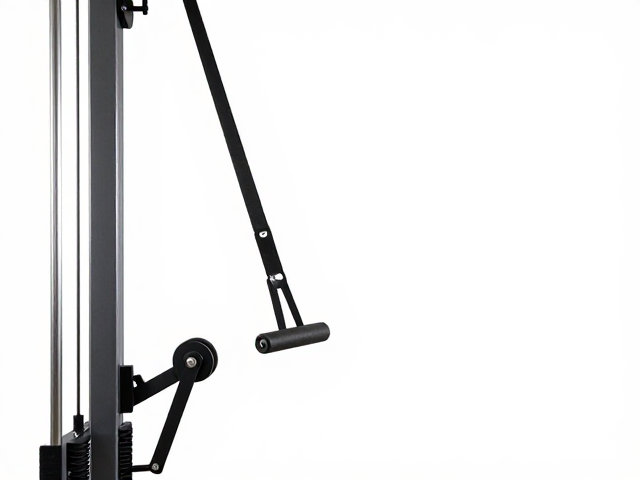
滑轮减重系统的机械原理与训练逻辑 滑轮减重系统利用定滑轮改变力的方向以及动滑轮省力或改变力矩的物理特性,为手指和手腕提供可调节的阻力环境。在开放手训练场景中,这种装置通过绳索或弹性带连接手部与配重块,当手指张开或抓握时,滑轮组会改变施加在手指上的力臂长度,从而模拟不同重量和阻力曲线的训练效果。这种机械结构使得训练者能够精确控制每一根手指或整体手掌所承受的负荷,相比传统哑铃或握力器,它能更自然地模
滑轮减重系统的机械原理与训练逻辑
滑轮减重系统利用定滑轮改变力的方向以及动滑轮省力或改变力矩的物理特性,为手指和手腕提供可调节的阻力环境。在开放手训练场景中,这种装置通过绳索或弹性带连接手部与配重块,当手指张开或抓握时,滑轮组会改变施加在手指上的力臂长度,从而模拟不同重量和阻力曲线的训练效果。这种机械结构使得训练者能够精确控制每一根手指或整体手掌所承受的负荷,相比传统哑铃或握力器,它能更自然地模拟提、拉、抓等动态动作中的受力状态。
该系统的核心价值在于其渐进式超负荷的能力,这是强化神经肌肉控制的基础。通过调整配重块的数量或滑轮组的组合方式,训练者可以从极小的阻力开始,逐步增加负荷,避免因突然的大重量导致肌肉或肌腱损伤。这种平滑的阻力过渡有助于激活深层小肌肉群,特别是对于需要精细力量控制的手指屈肌和伸肌,滑轮系统能确保在动作的全过程中提供均匀的张力,从而提升肌肉纤维的募集效率。
第一步:基准姿态建立与静态激活
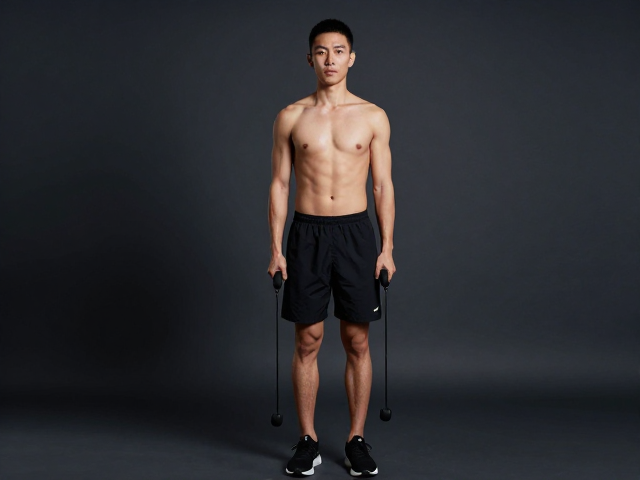
训练的第一阶段侧重于建立正确的关节对齐和基础张力感知。将滑轮系统调整至最低阻力档位,双手握住把手,保持肩关节下沉、肘关节微屈且贴近身体两侧,确保前臂处于中立位。此时,手指自然张开至最大幅度,感受绳索对指尖的轻微拉力,保持这一静态张开姿势10到15秒。这一动作旨在激活尺侧和桡侧腕伸肌,同时让手指伸肌群适应外部阻力,为后续的动态训练建立神经通路。
在此静态保持过程中,重点在于维持手掌与前臂的相对位置稳定,避免手腕过度背伸或掌屈。通过视觉反馈或本体感觉,训练者应确保拇指与其他四指形成自然的对握空间,而不是僵硬地伸直。这种静态激活能够消除日常活动中可能存在的代偿性紧张,为后续高强度的抓握动作提供稳定的力学基础,确保力量能够高效传递至指端而非分散至肩颈部位。
第二步:动态抓握与离心控制
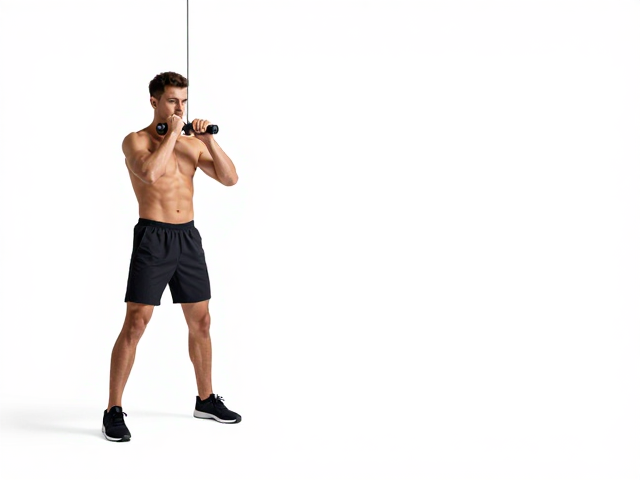
进入动态训练阶段,使用中等阻力档位,进行快速的抓握与缓慢释放动作。双手握住把手,用力将手指闭合,使配重块被提起,动作要迅速且有力,模拟生活中突然抓住物体的场景。在抓握顶点停留1秒后,控制手指缓慢张开,抵抗滑轮系统的回弹力,这个过程即为离心控制,建议每侧肢体完成10到12次完整循环。离心阶段的慢速控制能有效刺激肌纤维微观结构的适应,增强肌肉在拉长状态下的力量输出能力。
在动态抓握过程中,注意力应集中在指尖与把手的接触点上,确保力量均匀分布,避免仅靠手掌根部挤压。随着动作的进行,呼吸节奏需与动作同步,抓握时呼气,释放时吸气,以保持核心稳定和神经系统放松。这种动态组合训练不仅提升了向心收缩的力量,更通过离心阶段的负荷管理,增强了肌腱和韧带的弹性势能储存能力,这对于提升整体抓握的持久性和爆发力至关重要。
第三步:功能性整合与耐力强化
阶段将滑轮减重系统融入功能性动作中,模拟实际生活中的提举、拖拽或悬挂场景。保持滑轮系统处于较高阻力档位,进行单侧或双侧的交替抓握悬挂,每次悬挂时间维持在30到60秒,组间休息60秒,重复4到5组。在悬挂过程中,身体可配合轻微的摆动或躯干旋转,要求手指在动态不稳定状态下持续保持抓握力,这极大地提升了前臂深层肌肉的协同工作能力。
此阶段的重点在于突破静态抓握的局限,提升在运动状态下的力量维持能力。通过增加动作的复杂性和持续时间,训练者能够检测并纠正手指在疲劳状态下的代偿模式,例如拇指过度内收或小指无力。这种高强度的耐力训练能够显著提升手部肌肉的毛细血管密度和线粒体功能,使抓握力在长时间、高负荷的任务中保持稳定,从而全面强化开放手训练的效果,为更高水平的肢体控制打下坚实基础。