
双绳兼容设计的结构逻辑与力学传递 缓降控制器在应对不同直径或材质的救援绳索时,双绳兼容设计通过模块化夹持组件实现力学路径的优化分配。传统单一绳槽设计往往因绳索直径偏差导致接触面积不足,进而引发局部应力集中或打滑现象,而双绳兼容结构通常采用对称式凸轮槽与自适应压紧臂,确保在22毫米至28毫米常用救援绳径范围内,绳索与制动界面的贴合度保持在安全阈值内。这种设计并非简单的物理堆叠,而是基于摩擦学原理,
双绳兼容设计的结构逻辑与力学传递
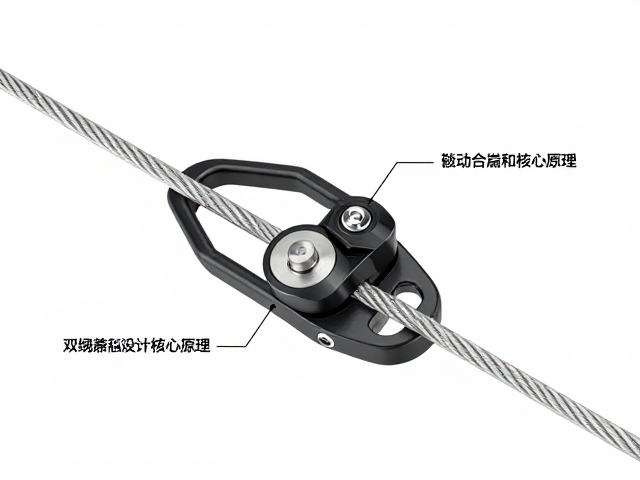
缓降控制器在应对不同直径或材质的救援绳索时,双绳兼容设计通过模块化夹持组件实现力学路径的优化分配。传统单一绳槽设计往往因绳索直径偏差导致接触面积不足,进而引发局部应力集中或打滑现象,而双绳兼容结构通常采用对称式凸轮槽与自适应压紧臂,确保在22毫米至28毫米常用救援绳径范围内,绳索与制动界面的贴合度保持在安全阈值内。这种设计并非简单的物理堆叠,而是基于摩擦学原理,通过调整凸轮升角与压紧力矩,使绳索在双轨并行或单轨交替受力状态下,均能维持稳定的摩擦力系数,从而避免因绳索表面磨损不均导致的制动失效风险。
在实际工程应用中,双绳兼容的核心在于解决绳索进入控制器时的初始对中问题。当救援绳索以一定偏角进入制动腔体时,双绳导向轮能够修正绳索姿态,使其平稳过渡至制动凸轮工作面。这种导向机制减少了绳索在高速下降过程中的横向摆动,降低了因离心力或惯性导致的绳索缠绕概率。同时,兼容设计允许用户根据绳索新旧程度或材质特性(如尼龙与涤纶的摩擦系数差异)微调压紧机构,确保制动界面始终处于最佳工作状态,这种机械层面的适应性提升,直接增强了设备在复杂救援场景下的鲁性。
制动凸轮的核心几何原理与摩擦特性
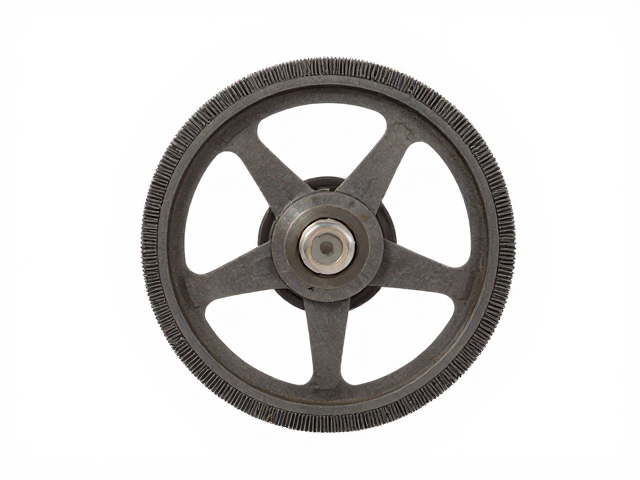
制动凸轮作为缓降控制器的动力转换枢纽,其几何形状直接决定了制动力的生成效率与稳定性。凸轮表面通常经过硬化处理,并加工有特定的螺旋槽或波浪形纹理,这些微观结构旨在增加与绳索的接触点数,从而在宏观上表现为更高的摩擦系数。当负载绳索沿凸轮表面滑动时,凸轮的曲面设计将绳索的轴向拉力转化为对制动臂的法向压力,这种机械自锁效应使得制动效果随负载增加而线性增强,而非依赖外部能源驱动。凸轮的升角经过严密的力学计算,确保在预设负载范围内,制动臂能克服弹簧复位力紧密贴合绳索,实现无级制动。
凸轮材料的选择与表面处理工艺是保障长期可靠性的关键。高强度合金钢或经过特殊涂层处理的复合材料能够显著提升耐磨性与抗腐蚀性,防止因长期摩擦产生的金属碎屑污染制动界面。在动态负载下,凸轮与绳索之间的摩擦热会通过散热结构迅速消散,避免局部高温导致绳索强度下降或制动材料失效。这种基于纯机械结构的摩擦制动方式,完全摒弃了电子元件的依赖,使得设备在极端环境如高温、高湿或电磁干扰条件下,仍能保持可预测的制动性能,体现了机械设计在安全关键系统中的独特优势。
安全机制的多重冗余与失效保护
缓降控制器的安全机制建立在多重物理冗余之上,确保单一部件失效不会导致整体功能丧失。双绳兼容设计中的对称夹持结构本身就构成了一种冗余,即使一侧导向轮出现轻微卡滞,另一侧仍可维持基本的制动功能。制动凸轮与制动臂之间设有机械限位块,防止制动臂因过度受力而发生塑性变形或断裂,这种硬性限位提供了的安全边界。此外,控制器内部通常配备过载保护弹簧,当负载超过设计极限时,弹簧压缩至极限位置,通过物理阻挡限制制动臂的进一步运动,从而避免设备因超负荷运行而解体。
在动态救援过程中,防反转机构是另一项至关重要的安全组件。该机构通常由棘轮与棘爪或单向轴承组成,确保设备仅允许绳索向下降方向运动,防止因操作失误或绳索突然松弛导致的设备反向旋转。这种单向锁定机制与制动凸轮形成协同效应,即使制动界面因极端磨损导致摩擦力暂时不足,防反转机构仍能提供静态保持力,防止人员意外上升或失控坠落。所有安全组件均经过严格的疲劳测试与极限负载验证,确保在多次使用后仍能保持规定的安全系数,为救援行动提供可信赖的物理保障。