
理解脚跟悬空的重力机制 脚跟悬空并非单纯依靠腿部肌肉强行提拉,其核心在于对重心投影点的精准控制。当人体处于单脚站立或动态移动过程中,支撑面的面积缩小至脚掌前部,此时身体重心必须严格落在足弓与脚趾根部的连线上。这种状态消除了脚跟的支点作用,迫使踝关节、膝关节以及髋关节形成一个连续的力学链条。若重心略微偏向足跟,身体便会本能地通过屈膝或后仰来寻找平衡,导致动作变形;若重心过于靠前,则会对前脚掌造成过
理解脚跟悬空的重力机制
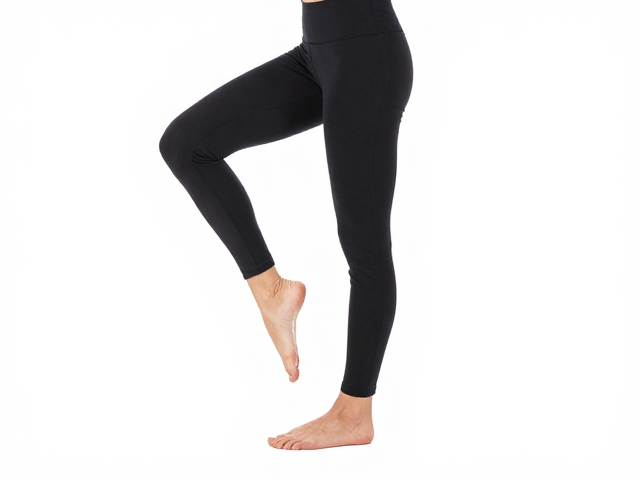
脚跟悬空并非单纯依靠腿部肌肉强行提拉,其核心在于对重心投影点的精准控制。当人体处于单脚站立或动态移动过程中,支撑面的面积缩小至脚掌前部,此时身体重心必须严格落在足弓与脚趾根部的连线上。这种状态消除了脚跟的支点作用,迫使踝关节、膝关节以及髋关节形成一个连续的力学链条。若重心略微偏向足跟,身体便会本能地通过屈膝或后仰来寻找平衡,导致动作变形;若重心过于靠前,则会对前脚掌造成过大压力,影响动作的流畅性与持久性。掌握这一力学平衡,是进行后续发力训练的基础前提。
在实际运动中,脚跟悬空的状态会显著改变下肢的受力模式。传统的行走或跑步中,脚跟着地承担着主要的冲击缓冲,而悬空状态下,小腿三头肌与足底筋膜需要持续收缩以维持足弓形态。这种等长收缩与动态张力的结合,能够激活平时较少参与运动的深层稳定肌群。通过感知脚掌与地面的接触点变化,练习者可以逐步建立本体感觉,明确足部在空间中的精确位置。这种神经肌肉的控制能力,是提升身体协调性与敏捷性的关键环节,也是从静态平衡向动态发力过渡的必要过程。
静态平衡中的重心微调
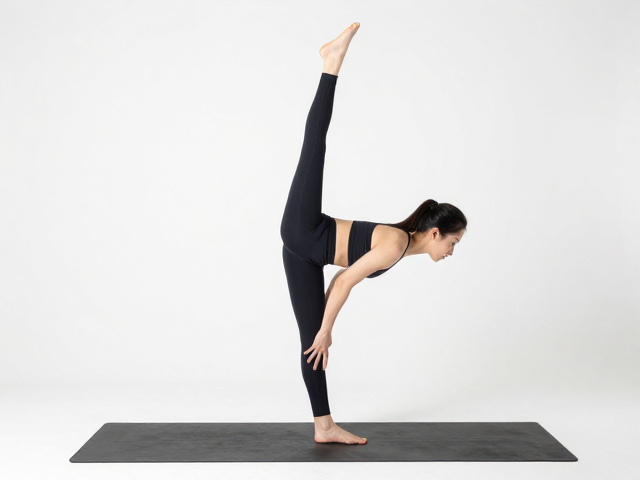
建立脚跟悬空的静态平衡,建议从靠墙站立或扶椅练习开始,逐步过渡到独立站立。将重心缓慢前移,直至脚跟完全离开地面,此时注意力应集中在脚掌大脚趾根部与第二脚趾根部形成的两个受力点上。保持膝盖微屈,避免锁死关节,使腿部肌肉处于适度紧张状态而非僵硬。在这一过程中,观察身体是否有左右晃动或前后倾斜,通过微调脚踝角度来消除不稳定因素。每一次微小的晃动都是身体在重新计算重心位置,通过反复尝试,逐渐缩小晃动幅度,形成稳定的静态支撑结构。
随着平衡能力的提升,可以尝试在静态悬空状态下进行简单的重心转移。将身体重量从一只脚的前掌缓缓移至另一只脚的前掌,动作要缓慢且可控。这一过程要求核心肌群保持收紧,以稳定躯干姿态,防止上半身过度摆动干扰下肢平衡。在转移过程中,感受足底肌肉的收缩与放松,以及小腿肌肉的交替发力。通过这种低强度的动态平衡训练,逐步增强踝关节周围小肌群的控制力,为后续更复杂的动作模式打下坚实的基础。
动态行进中的发力转换
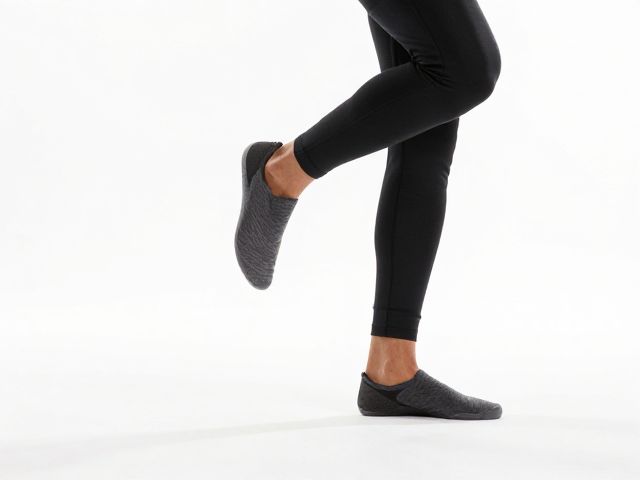
当静态平衡能够稳定维持数秒以上,即可引入动态行进训练。在短距离内进行脚跟抬高的行走,重点在于每一步落地时的缓冲与起身时的蹬伸。落地时,前脚掌应先接触地面,迅速过渡至全脚掌支撑,随即通过小腿肌肉发力将脚跟抬起,进入下一步的悬空状态。这一过程要求动作连贯,避免在脚跟抬起瞬间出现停顿或僵硬。通过控制行进速度,确保每一步的发力均匀,感受从足底到髋部的力量传递链条。
动态行进中,呼吸节奏与动作频率需保持协调。采用自然呼吸,避免憋气导致肌肉紧张。在行进过程中,注意力集中在髋部的转动与摆臂的配合,上肢的摆动有助于维持整体平衡,降低下肢的负担。随着熟练度提高,可尝试改变行进方向或增加步频,进一步考验身体的动态控制能力。通过这种高频次的动态刺激,逐步强化神经肌肉对脚跟悬空状态的适应性,使发力模式更加自然且高效。
核心联动与进阶控制
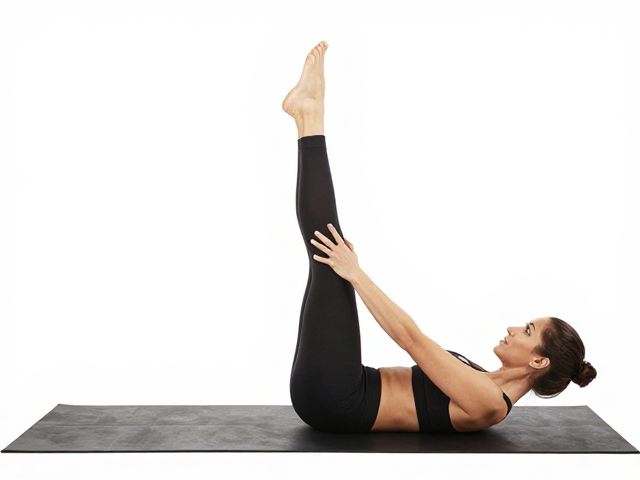
脚跟悬空并非孤立的下肢动作,而是全身动力链的一部分。核心肌群在此过程中扮演着类似“稳定器”的角色,负责连接下肢发力与躯干姿态。在进行悬空动作时,腹部与背部肌肉需保持适度收紧,以维持脊柱中立,防止因下肢不稳定导致的躯干代偿性扭曲。这种核心联动能够确保力量高效传递,减少能量损耗,使动作更加精准。通过强化核心稳定性,可以提升整体动作的控制精度,使脚跟悬空的状态更加稳固。
进阶训练可尝试在悬空状态下加入上肢动作或平衡干扰。例如,在单脚脚跟悬空站立时,进行单臂或双臂的缓慢摆动,观察身体平衡的变化并迅速调整。这种多任务处理的训练方式,能够进一步提升神经系统的协调能力与反应速度。通过不断增加动作的复杂度,逐步打破身体的固有平衡模式,建立更高级的控制机制。最终目标是实现在任何姿态下,脚跟悬空都能成为自然且可控的发力状态,服务于更广泛的运动需求。