
高空长攀裂缝系统的核心风险与选型逻辑 高空作业中的裂缝清理往往伴随着不可预知的岩体松动与落石风险,传统的短距离作业模式难以应对深大裂缝的复杂工况。设备选型的核心痛点在于如何在保证锚固点绝对安全的前提下,实现长距离、大负荷的平稳输送。许多施工方容易陷入“唯强度论”的误区,盲目追求单件装备的极限承重,却忽略了系统整体的冗余度与动态平衡能力。实际上,长距离攀爬过程中,绳索与岩点的摩擦力变化会引发剧烈的
高空长攀裂缝系统的核心风险与选型逻辑
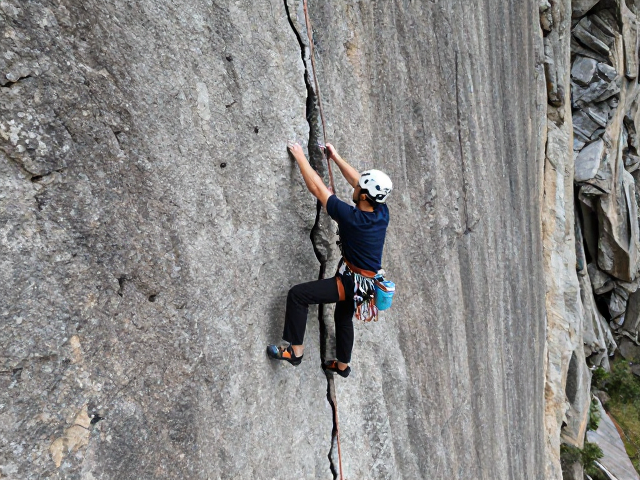
高空作业中的裂缝清理往往伴随着不可预知的岩体松动与落石风险,传统的短距离作业模式难以应对深大裂缝的复杂工况。设备选型的核心痛点在于如何在保证锚固点绝对安全的前提下,实现长距离、大负荷的平稳输送。许多施工方容易陷入“唯强度论”的误区,盲目追求单件装备的极限承重,却忽略了系统整体的冗余度与动态平衡能力。实际上,长距离攀爬过程中,绳索与岩点的摩擦力变化会引发剧烈的冲击载荷,若缺乏对系统阻尼特性的科学计算,再高等级的装备也可能因应力集中而发生结构性失效。
真正的选型逻辑应建立在对裂缝几何形态与受力分析的深度匹配之上。不同地质条件下的裂缝宽度、倾角以及表面粗糙度,直接决定了抓握部件的接触面积与摩擦力系数。例如,在湿滑的玄武岩裂缝中,橡胶材质的防滑性能会显著下降,此时需要更精密的机械咬合结构而非依赖材料本身的附着力。这种基于场景数据的理性推导,能有效规避因环境误判导致的装备失效,确保作业链条中每一个环节都处于可控的物理区间。
锚固与连接组件的合规性验证
锚固点是整个高空作业系统的生命线,其选型必须严格遵循国家现行安全生产标准,严禁使用未经第三方权威机构检测认证的非标产品。在实际工程场景中,主锁、快挂及连接环的受力方向具有高度复杂性,横向受力往往是导致金属疲劳断裂的主要诱因。因此,在采购环节需重点核查产品的认证标识是否清晰完整,以及其额定载荷数据是否明确标注了不同受力状态下的极限值。任何模糊不清的参数说明或缺乏明确测试报告的产品,都应视为潜在的安全隐患予以剔除。
连接系统的可靠性还体现在细节工艺与日常维护的兼容性上。高强度铝合金或航空级钢材制成的连接件,其表面氧化层处理工艺直接影响耐腐蚀性能,特别是在潮湿或酸性岩层环境中,劣质涂层可能在短时间内剥落,导致金属基体锈蚀从而降低强度。此外,锁扣开合的顺滑度与自锁功能的稳定性需要定期通过模拟实验进行验证,而非依赖肉眼观察。建立严密的组件校验流程,确保每一个连接点在承受动态冲击时仍能保持刚性连接,是降低高空坠落风险的基础防线。
提升效率的机械化辅助装备配置
在长距离裂缝清理作业中,人力攀爬不仅效率低下,且极易因体力透支引发操作失误。引入专业的机械提升与下降装置,能够显著降低作业人员的体能消耗,使注意力更集中于裂缝清理本身。液压或电动驱动的卷扬系统应具备过载保护与紧急制动功能,确保在绳索卡阻或突发冲击下能迅速锁定位置。同时,升降平台的稳定性设计需考虑风载荷影响,特别是在开阔地带作业时,防风锚固措施不可或缺。
辅助装备的选择还需兼顾作业半径与灵活度。对于狭窄且曲折的裂缝结构,小型化、模块化设计的清理工具更为适用,它们能深入岩壁缝隙进行精细化作业。大型破碎设备则适用于开阔且岩体坚硬的区域,但需评估其重量对悬挂系统的压力。合理搭配不同功率与尺寸的设备,形成梯次作业能力,既能应对突发的地质变化,又能优化整体施工周期。这种基于实际作业需求的装备组合,远比单一依赖重型机械更具经济性与安全性。
现场数据监测与动态风险评估
现代高空作业已逐渐从经验驱动转向数据驱动,实时监测装备状态与岩体变化成为行业趋势。集成传感器的智能装备可实时回传张力、角度及位移数据,帮助现场指挥人员判断系统受力是否处于安全阈值内。通过建立数字化作业模型,可以模拟不同工况下的应力分布,提前识别潜在的风险点。这种技术手段极大地提升了决策的精准度,使施工方案能够根据现场反馈进行动态调整。
除了设备数据,岩体本身的稳定性监测同样关键。裂缝扩张速率、渗水情况以及微震信号都会反映岩体的内部结构变化。作业人员需配备专业的地质勘测工具,对作业区域进行持续性扫描。一旦发现岩体松动预兆,应立即启动应急预案,撤离人员并加固锚固点。将地质数据与装备运行数据相结合,形成多维度的风险评估体系,是确保高空长攀作业长期稳定运行的必要手段。