
自动化误区与绳索力学现实 许多救援现场的操作人员存在一种认知偏差,认为配备自动制动装置的下降器或上升器能够完全替代人工对绳索的持续控制。这种想法忽略了绳索救援中动态载荷的复杂性,自动设备虽然能在正常工况下提供基础保护,但在面对绳索打结、缠绕、尖锐边缘切割或设备机械故障等极端情况时,其保护机制存在物理极限。绳索会像生物一样产生形变,一旦绳索在锚点或保护点发生卡滞,自动装置可能无法及时响应,此时若操
自动化误区与绳索力学现实
许多救援现场的操作人员存在一种认知偏差,认为配备自动制动装置的下降器或上升器能够完全替代人工对绳索的持续控制。这种想法忽略了绳索救援中动态载荷的复杂性,自动设备虽然能在正常工况下提供基础保护,但在面对绳索打结、缠绕、尖锐边缘切割或设备机械故障等极端情况时,其保护机制存在物理极限。绳索会像生物一样产生形变,一旦绳索在锚点或保护点发生卡滞,自动装置可能无法及时响应,此时若操作人员完全假脱手,救援人员或被困者的风险将呈指数级上升。
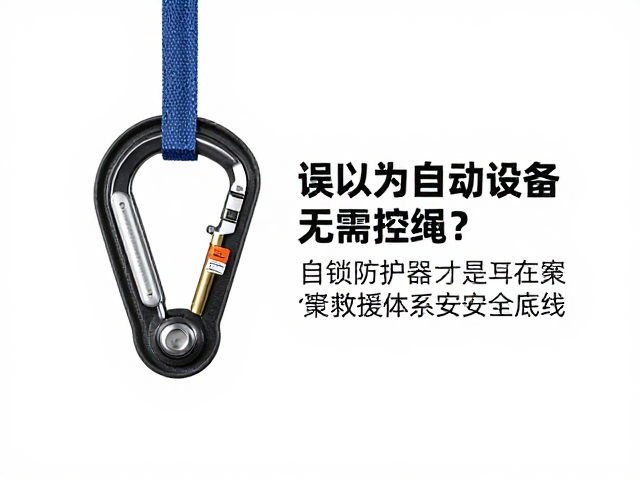
自锁防护器(通常指自锁钩或防坠器)在绳索体系中扮演着第二道防线的角色,它并非用来替代操作,而是作为冗余安全机制存在。当主操作设备失效或操作者因突发状况失去对绳索的控制时,自锁装置必须能立即介入并锁定绳索,防止重力势能转化为动能造成坠落。这一过程要求自锁器与绳索之间保持严密的物理咬合,这种咬合依赖于精密的弹簧结构和齿纹设计,任何灰尘、冰霜或绳索表面的磨损都可能削弱其抓附力,因此,将其视为“无需控绳”的从属品是对安全逻辑的根本性误读。
自锁装置的核心防护逻辑
自锁防护器的核心价值在于提供被动的、无感知的即时保护,这与需要主动判断和操作的控制设备有着本质区别。在绳索救援的上升或下降过程中,操作者需要处理绳索的路径、张力变化以及与其他装备的交互,这些动作需要高度集中的注意力。自锁装置的设计初衷是在操作者注意力分散或手部滑脱的瞬间,通过机械结构自动锁定绳索,从而切断事故发生的链条。这种“失效安全”的设计理念,确保了即使在人为失误的情况下,系统仍能维持最低限度的稳定状态。
然而,自锁装置的有效性高度依赖于正确的使用场景和绳索状态的匹配。不同的自锁器适用于不同直径和材质的绳索,使用不兼容的绳索会导致自锁失败或损坏绳索表面。此外,自锁器通常不具备缓冲功能,在发生坠落冲击时,其产生的冲击力直接作用于锚点和人体,因此必须配合缓冲绳或能量吸收装置使用。将自锁器视为可以完全接管安全责任的“全能选手”,忽视了救援体系中各组件协同工作的必要性,这种孤立看待安全设备的视角极易导致系统性风险。
操作规范与冗余体系构建
构建严密的绳索救援体系,必须确立“主动控制为主,被动防护为辅”的原则。操作人员必须始终保持对绳索的触觉反馈,即使佩戴了自锁防护器,双手也不能完全脱离对绳索路径的管理。自锁装置应当安装在操作者与锚点之间或关键受力点上,作为一道保险,而非日常操作的替代品。在实际演练中,救援团队应模拟操作中断、设备卡顿等场景,验证自锁装置在动态负载下的响应速度和锁定稳定性,确保其在关键时刻能够可靠工作。
绳索救援的安全底线并非单一设备的性能,而是整个操作流程的严谨性。自锁防护器的引入,是为了弥补人为操作在极端压力下可能出现的生理性失误,如肌肉痉挛、视线遮挡或判断失误。因此,定期维护自锁器的机械部件,检查弹簧弹性、齿纹磨损情况以及活动部件的灵活性,是保障其功能完整的必要措施。同时,救援人员需接受关于自锁装置工作原理及局限性的专业培训,明确其适用边界,避免在非设计场景下滥用,从而真正发挥其作为安全底线的固本作用。