
单臂支撑下的动态平衡机制 单臂触点训练的核心在于打破双侧对称发力的惯性,强制身体在单侧支撑状态下重新建立神经肌肉的控制回路。当支撑点减少为一只手掌,身体的重心投影必须严格落在支撑基底内,这种不稳定的力学环境会立即激活腹横肌、多裂肌以及深层肩袖肌群。与传统的平板支撑相比,这种单侧负荷显著增加了旋转剪切力,迫使核心肌群不仅要抵抗重力带来的垂直塌陷,还要处理因肢体运动产生的水平方向的不稳定扭矩。 腾空
单臂支撑下的动态平衡机制
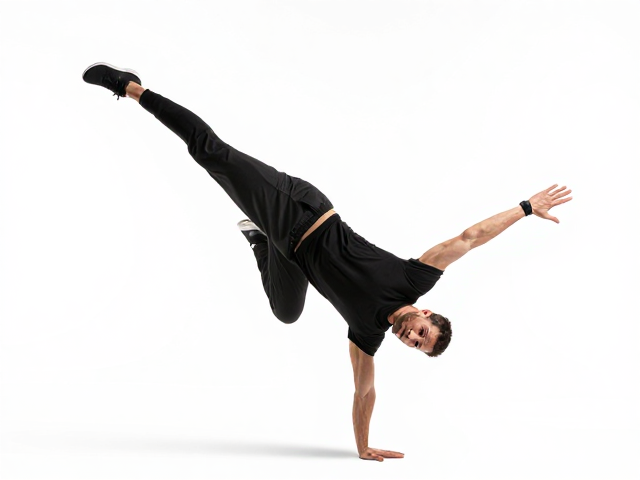
单臂触点训练的核心在于打破双侧对称发力的惯性,强制身体在单侧支撑状态下重新建立神经肌肉的控制回路。当支撑点减少为一只手掌,身体的重心投影必须严格落在支撑基底内,这种不稳定的力学环境会立即激活腹横肌、多裂肌以及深层肩袖肌群。与传统的平板支撑相比,这种单侧负荷显著增加了旋转剪切力,迫使核心肌群不仅要抵抗重力带来的垂直塌陷,还要处理因肢体运动产生的水平方向的不稳定扭矩。
腾空抓点动作进一步加剧了这种控制需求。在双手或单手支撑于地面或器械上,双腿或躯干完全离地的瞬间,身体处于动态失衡状态。为了维持姿态,大脑需要以极高的频率接收本体感觉信号,并微调肌肉收缩力度。这种高频的微调过程能够显著提升神经对核心肌群的募集效率,使得核心区域像一个动态的稳定器,而非僵硬的支柱。这种训练模式直接对应日常生活中的非对称动作场景,如单手提重物行走或单侧躲避冲击,具有极强的功能性转化价值。
连续动态组合的神经适应策略
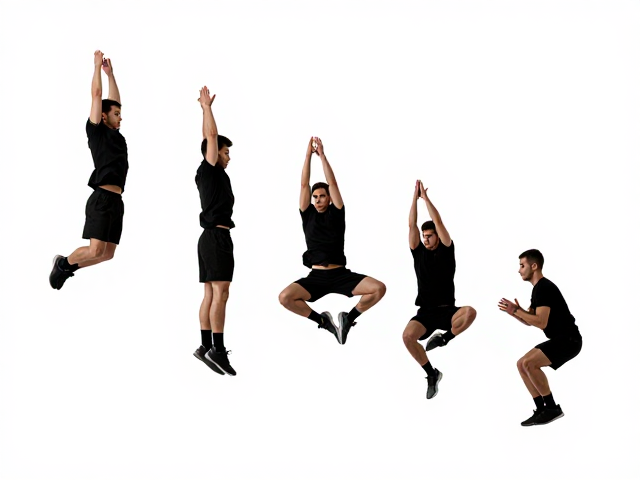
将静态保持转化为连续动态组合,能够模拟真实运动中不可预测的干扰力。在执行如单臂支撑下的交替提膝或侧向蹬腿时,身体必须在每一次动作转换中重新计算重心轨迹。这种动态过程中的控制力提升,体现在对离心收缩和向心收缩的快速切换能力上。当肢体快速移动时,核心肌群必须迅速产生对抗力以防止骨盆倾斜或脊柱侧屈,这种即时的反应机制是提升整体运动表现的关键。
连续动态动作还能有效激活前庭系统与前额叶皮层的协同工作。在快速改变身体姿态时,视觉和本体感觉信息需要高度整合,以指导核心肌群做出精确响应。这种多感官参与的训练方式,使得核心控制不再局限于局部肌肉的力量展示,而是表现为全身协调下的稳定输出。通过设定不同的动作节奏和轨迹,训练者可以逐步增加神经系统的处理负荷,从而在更高强度的运动中保持核心的刚性与灵活性。
动作执行中的关键力学细节
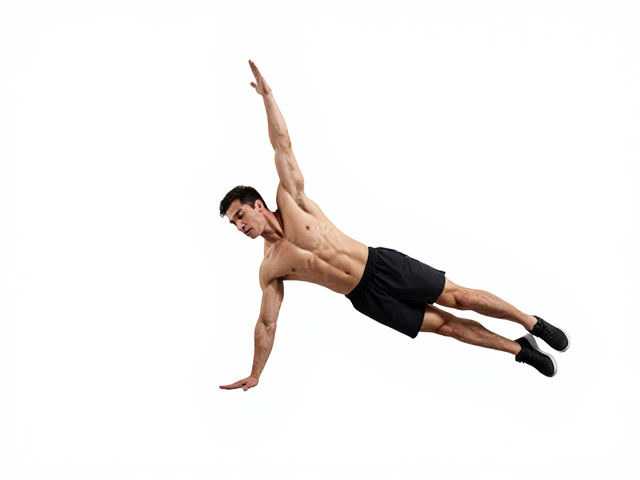
执行单臂触点训练时,手掌与地面的接触质量直接决定了力量传递的效率。指尖应呈爪状分布,均匀受力,避免力量集中在掌根或某一根手指上,这有助于增强前臂小肌群的稳定性并保护腕关节。肩部下沉并远离耳廓,激活斜方肌下束,形成稳定的肩带基础。如果肩部耸起,力量传导会被阻断,核心肌群无法有效参与,容易导致肩峰撞击或腰椎代偿性受力。
呼吸模式在这一训练中扮演着至关重要的角色。在肢体快速移动或重心转换的瞬间,应采用短促的呼气或保持等长收缩下的稳定呼吸,避免憋气导致胸腔压力骤增。核心肌群像是一个圆柱形的压力容器,通过腹内压的调节来维持脊柱的稳定。当呼吸紊乱时,腹内压波动会导致核心失稳,进而引发动作变形。因此,控制呼吸的节奏与动作的幅度相匹配,是确保训练安全与有效的先决条件。
渐进式负荷与训练进阶路径
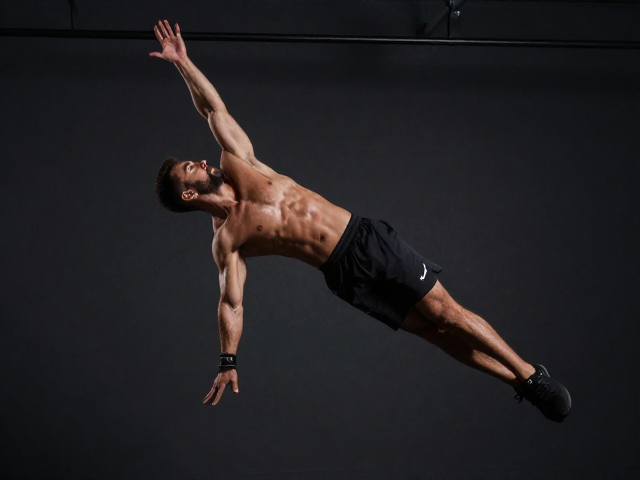
初学者应从低难度的单臂支撑静态保持开始,例如单臂平板支撑,重点体会骨盆中立位和肩胛骨稳定。当能稳定保持20-30秒且无明显颤抖后,可尝试加入小幅度的肢体扰动,如单臂支撑下的对侧脚轻触地面。这一阶段的目标是建立神经通路,而非追求高难度动作。随着控制能力的提升,可以逐步增加支撑点的不稳定性,例如在瑜伽球或平衡垫上进行单臂支撑,进一步压缩身体的稳定空间。
进阶训练可引入真正的腾空抓点动态组合,如从双手支撑快速切换至单臂支撑并伴随腿部摆动。这种动作要求极高的爆发力与控制力,建议在专业指导下进行。每一次动作的完成都应追求质量而非数量,确保核心始终紧绷,脊柱无旋转或侧屈。通过记录动作的流畅度和稳定性,训练者可以客观评估自身的进步,逐步构建起高效且强大的核心控制系统,为更复杂的全身性运动奠定坚实基础。