
动态抓点(Dyno)的核心力学机制与身体控制 动态抓点并非单纯的跳跃,而是利用身体动能将重心平滑过渡至远处支点的过程。这一动作的核心在于“预加载”与“释放”的协调,攀爬者需要在静止状态下通过核心收紧和肢体延伸积蓄弹性势能,随后通过快速的蹬腿与摆动手臂,将势能转化为水平与垂直方向的动能。在这个过程中,脚尖与岩点的接触时间极短,因此对发力瞬间的身体姿态控制要求极高,任何多余的晃动都会导致动能损耗,使
动态抓点(Dyno)的核心力学机制与身体控制
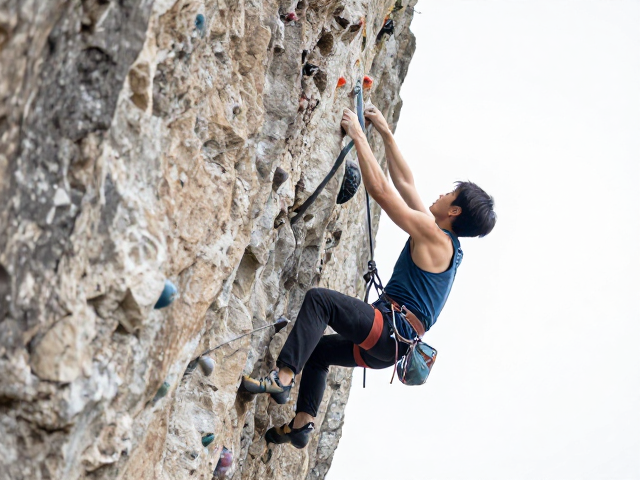
动态抓点并非单纯的跳跃,而是利用身体动能将重心平滑过渡至远处支点的过程。这一动作的核心在于“预加载”与“释放”的协调,攀爬者需要在静止状态下通过核心收紧和肢体延伸积蓄弹性势能,随后通过快速的蹬腿与摆动手臂,将势能转化为水平与垂直方向的动能。在这个过程中,脚尖与岩点的接触时间极短,因此对发力瞬间的身体姿态控制要求极高,任何多余的晃动都会导致动能损耗,使得抓点失败或姿态失控。
成功的动态抓点依赖于严密的力学计算,攀爬者需计算从起始点到目标点的抛物线轨迹。这要求攀爬者在起跳前明确发力点,通常通过脚掌前掌部位快速蹬离岩面,同时上半身利用核心力量带动髋部向目标点移动。手臂的动作应跟随身体重心自然摆动,而非主动用力拉扯,因为主动拉扯会改变重心轨迹,增加不稳定性。精准的时机把控决定了动作的流畅度,过早释放会导致力量不足,过晚则可能因重心偏移过大而失去平衡,因此需要反复练习以形成肌肉记忆。
高级岩面判断与支点识别逻辑
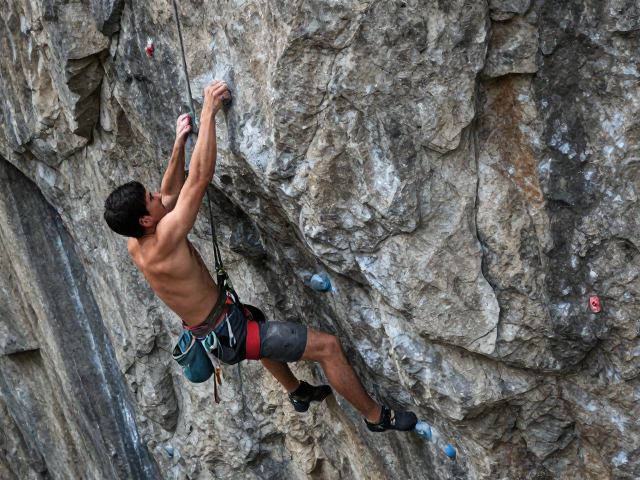
在复杂岩壁上,支点并非总是表现为明显的凸起或凹槽,许多高效的手点或脚点可能是微小的摩擦面、侧缝或甚至是不规则的岩皮。高级岩面判断要求攀爬者具备严密的视觉扫描能力,能够迅速识别不同材质、角度和受力方向的潜在支点。这种判断不仅关乎点的形状,更关乎点的受力逻辑——点是用于拉、推、挂、勾还是摩擦。通过观察岩壁的纹理和裂隙走向,攀爬者可以预判哪些微小突起能提供足够的摩擦力,从而在看似无路可走的情况下找到行进路线。
视觉判断还需要结合身体的空间感知能力,即所谓的“读线”。攀爬者需要站在岩壁下方或起始位置,通过视觉模拟动作路径,评估每个潜在支点的可达性和稳定性。在这个过程中,距离、高度差以及支点间的连接方式都是关键变量。例如,一个看似理想的手点可能因为角度过于倾斜而无法提供有效的支撑,或者一个脚点可能因为位置过高而导致重心难以转移。通过综合评估这些因素,攀爬者能够筛选出口径最小、效率最高的动作序列,避免无效消耗。
精准预判与发力技巧的实战应用
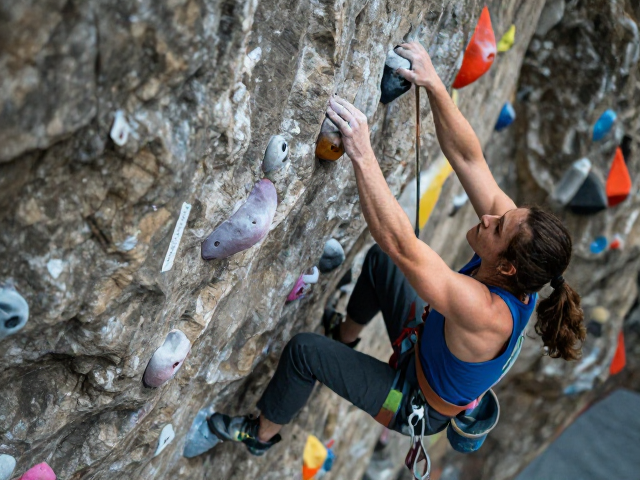
精准预判体现在动作发起前的瞬间决策,它要求攀爬者在身体未完全展开之前,已经规划好下一步的重心落点和肢体轨迹。在动态动作中,预判的准确性直接决定了抓点的成功率。攀爬者需要在起跳前确认目标点的稳固性,并通过视觉锁定支点,确保在身体到达最高点时,手部能准确覆盖支点中心。这种预判能力需要通过大量的低难度动态练习来培养,逐步提升大脑对空间距离和身体极限的感知精度。
发力技巧的优化则体现在细节的打磨上,例如手指的接触方式、脚尖的施力角度以及核心的稳定程度。在抓点瞬间,手指应迅速做出“爪握”或“抠握”动作,以最小的力量获得最大的摩擦力。同时,脚部动作应与手部动作形成呼应,通过脚踝的细微调整来维持身体平衡。此外,核心肌群在发力过程中起着至关重要的作用,它负责连接上下半身,确保力量传递的高效性。通过针对性训练增强核心稳定性,攀爬者可以在动态动作中更好地控制身体姿态,减少多余动作,提高动作的经济性和成功率。