
下肢蹬踏力量的核心构建逻辑 攀爬运动对下肢的冲击力远超常规行走,股四头肌与臀大肌构成了主要的动力源。许多初学者常犯的错误是过度依赖手臂拉力,导致上肢迅速力竭,而下肢却因发力模式错误无法提供有效支撑。正确的蹬踏启动应始于脚跟,通过脚后跟接触岩点,利用小腿三头肌和跟腱的弹性势能,配合膝关节的伸展,将身体重心平稳向上推升。这种发力方式能最大化利用骨骼结构的支撑力,减少肌肉软组织的不必要消耗。 针对这一
下肢蹬踏力量的核心构建逻辑
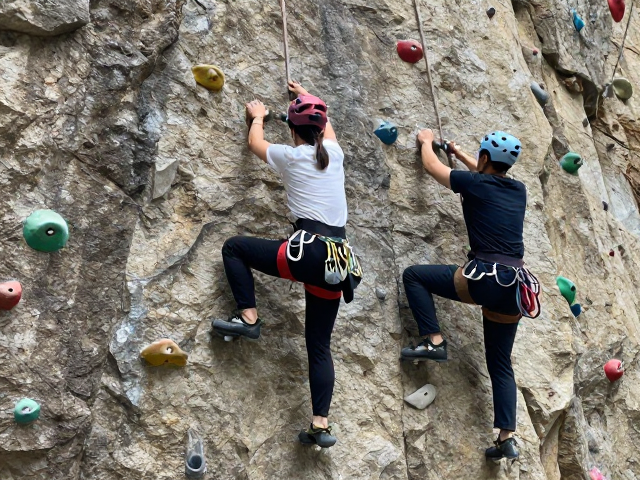
攀爬运动对下肢的冲击力远超常规行走,股四头肌与臀大肌构成了主要的动力源。许多初学者常犯的错误是过度依赖手臂拉力,导致上肢迅速力竭,而下肢却因发力模式错误无法提供有效支撑。正确的蹬踏启动应始于脚跟,通过脚后跟接触岩点,利用小腿三头肌和跟腱的弹性势能,配合膝关节的伸展,将身体重心平稳向上推升。这种发力方式能最大化利用骨骼结构的支撑力,减少肌肉软组织的不必要消耗。
针对这一需求,单腿台阶训练是极为高效且安全的强化手段。选择高度约30至40厘米的稳固台阶,单腿站立并完全伸直膝盖抬起,保持身体平衡三秒后缓慢下放,每组12-15次,每日进行3-4组。此动作能精准刺激股四头肌内侧头,增强膝盖稳定性。此外,箱式深蹲也是不错的选择,重点在于控制下放速度,在底部停顿一秒,确保臀部与股四头肌充分参与,而非依靠惯性完成动作。这种等长收缩与向心收缩的结合,能显著提升肌肉在静态抓握下的持续输出能力。
脚点选择的微观感知与执行
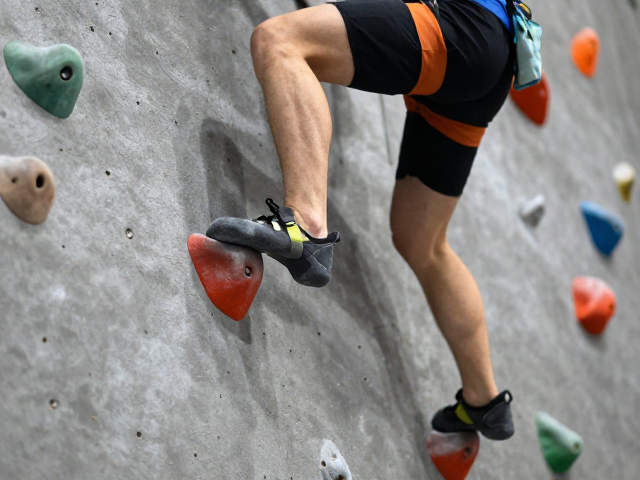
岩点表面形态各异,圆形、方形、斜面或手指槽,不同的几何特征决定了接触面积和摩擦力需求。脚点选择的首要原则是“面积最大化”与“重心投影匹配”。在平坦或微凸的岩点上,应尽量使用全脚掌接触,利用足底丰富的触觉神经感知岩点边缘,确保重心垂直线落在脚掌中心偏后位置。对于小而圆的点,需调整脚趾张开角度,像爪子一样包裹点体,通过足弓的紧张度来锁定位置,避免脚掌滑动导致的重心偏移。
视觉预判与实际落点之间存在关键的时间差,高手往往能在移动过程中完成脚点评估。在移动腿部时,眼睛应提前锁定目标点,观察其朝向和受力方向。落地瞬间,膝盖微屈以缓冲冲击,同时通过脚踝的微调寻找最佳摩擦力角度。若岩点表面潮湿或光滑,需刻意减少脚掌接触面积,仅用足弓内侧或脚趾根部接触,以减小滑动半径。每一次脚点确认后,短暂停顿0.5秒,确认足底反馈无异常后再进行重心转移,这种“慢即是快”的策略能大幅降低因脚滑导致的坠落风险。
动态平衡与重心控制的协同
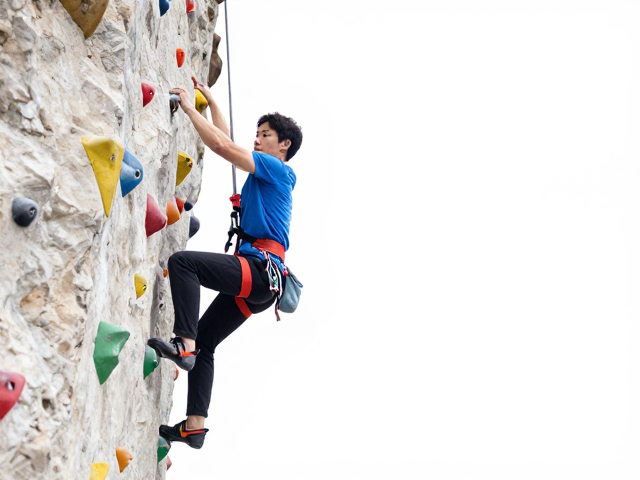
攀爬过程中的重心控制并非静态站立,而是动态的矢量管理。当左脚向上蹬踏时,右臂应同步进行微调支撑,形成对角线的力学闭环。这种对角线发力模式能分散单侧肌肉负荷,维持躯干稳定。重心应始终贴近岩壁,减少力臂长度,从而降低腰部核心肌群的扭转压力。初学者常因身体远离岩壁(Z字形站姿)而导致腰部酸痛,通过收紧腹部核心,使髋关节贴近墙面,可显著改变受力结构,使下肢力量更直接地转化为向上的升力。
动态平衡训练可借助平衡垫或不稳定平面进行模拟。单腿站立在平衡垫上,闭眼维持30秒,或尝试在平衡垫上进行轻量的单腿硬拉,这能强化本体感觉,提升脚踝在微小晃动中的修正能力。在实际攀爬中,当身体重心偏离支撑点时,应通过非支撑腿的快速点触或手臂的细微推拉进行补偿,而非强行扭转躯干。这种即时反馈与修正机制,是应对复杂路线中突发失衡的关键,也是从静态攀爬过渡到动态流动的基础。