
检查手柄回弹的力学基础与操作逻辑 在低高度模拟下降阶段,飞行器或相关载具的操控系统通常依赖机械或电子反馈机制来维持姿态稳定,其中检查手柄的回弹特性是判断系统响应是否正常的关键环节。当飞行员或操作员执行下降指令时,手柄内部的中位复位机构需要克服阻尼力与弹簧张力,迅速且平滑地回归至初始位置。这种回弹过程并非简单的物理位移,而是系统感知输入信号、执行机构动作以及反馈回路校准的综合体现。若回弹迟滞或力度
检查手柄回弹的力学基础与操作逻辑
在低高度模拟下降阶段,飞行器或相关载具的操控系统通常依赖机械或电子反馈机制来维持姿态稳定,其中检查手柄的回弹特性是判断系统响应是否正常的关键环节。当飞行员或操作员执行下降指令时,手柄内部的中位复位机构需要克服阻尼力与弹簧张力,迅速且平滑地回归至初始位置。这种回弹过程并非简单的物理位移,而是系统感知输入信号、执行机构动作以及反馈回路校准的综合体现。若回弹迟滞或力度不均,往往暗示着传动部件存在摩擦异常、传感器信号漂移或控制算法中的增益设置不当。
操作者需严格遵循标准作业程序,在下降前的关键节点轻推并释放手柄,感受其回位过程中的阻力分布是否线性。正常的回弹应当表现为无卡顿、无异响,且回位速度符合设计参数,确保飞行器在失去持续指令输入后能自动维持或微调至安全的中位状态。这一动作不仅是物理层面的检查,更是心理层面的确认,它帮助操作员建立对操控系统的信任感,从而在低高度、高压力环境下保持操作的精准度。
异常回弹的识别与应急处置
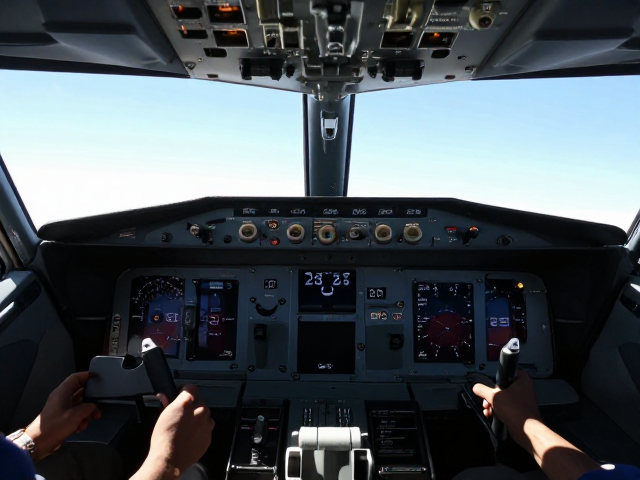
在模拟下降过程中,若发现检查手柄回弹无力、过猛或出现明显的回位延迟,操作员应立即停止下降动作,并重新评估当前飞行状态。回弹无力可能源于机械结构的磨损或润滑不足,导致摩擦力增大;而回弹过猛则可能指向弹簧预紧力异常或电子助力系统的过度补偿。面对此类异常,首要任务是保持载具姿态稳定,避免因地面效应或气流干扰引发不可控的偏航或滚转。操作员应通过视觉观察与仪表数据双重验证,确认无其他系统性故障后方可尝试微调修正。
针对识别出的回弹异常,应急处置的核心在于降低操作频率,减少对故障部件的持续负荷。在低高度区域,任何微小的姿态失控都可能迅速放大,因此操作员需严格限制操纵杆的输入幅度,采用“点动”式微调而非持续性推拉。若回弹问题导致载具无法稳定在中位,应严格遵循最低安全高度程序,提前终止模拟下降,转为平飞或执行复飞/中止程序,直至系统完成全面诊断与复位。切勿试图通过强行操纵来掩盖机械或电子层面的缺陷,以免在接近地面时引发灾难性后果。
标准化检查流程对安全落地的保障
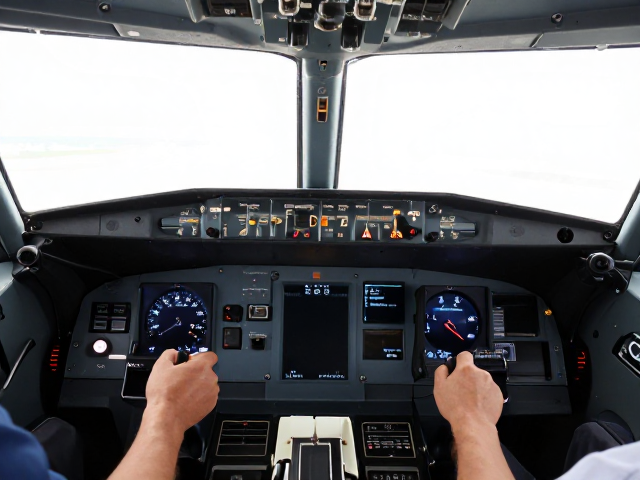
建立严密的检查手柄回弹验证流程,是降低低高度模拟下降风险的重要技术手段。在每次任务前或系统重启后,操作员需按照既定的检查清单,对手柄在中位、极限位置及动态过渡过程中的回弹特性进行多维度评估。这一过程包括静态测试,即手柄在不同位置释放后的静止回位情况,以及动态测试,即在模拟下降动作中观察手柄跟随指令的回弹一致性。通过标准化流程,可以有效排除因个体差异或习惯性误操作带来的安全隐患,确保每一次下降操作都建立在系统状态可信的基础上。
标准化流程还强调了环境因素对回弹特性的潜在影响。温度变化、震动以及电源电压波动均可能影响机械部件的摩擦力或电子传感器的灵敏度。因此,在低高度模拟下降前,操作员需结合当前环境参数,对回弹手感进行适应性校准。例如,在低温环境下,润滑油粘度增加可能导致回弹迟滞,操作员需预留更多的反应时间;而在高温或高湿环境下,则需警惕电子元件的热漂移。通过将这些环境变量纳入检查流程,能够显著提升低高度操作的安全冗余,确保载具在复杂工况下仍能保持可控性。