
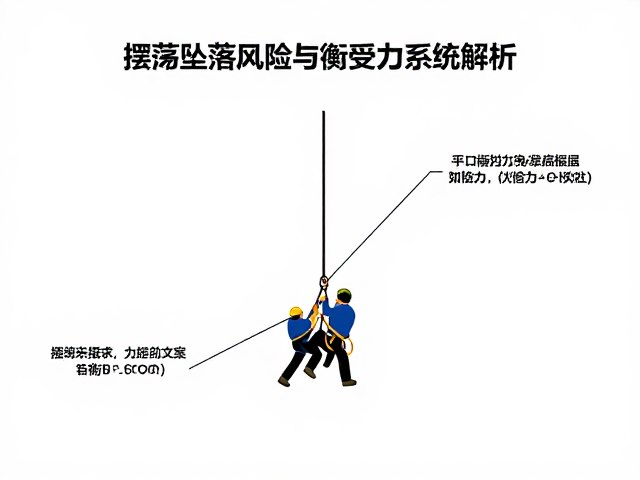
摆荡坠落的物理机制与风险特征 摆荡坠落是高空作业中极具隐蔽性的危险场景,其核心风险在于坠落者并非垂直下落,而是像钟摆一样在空中划出弧形轨迹。当锚点位置高于肩高且存在水平位移时,重力势能转化为动能,坠落者在最低点会产生巨大的横向冲击力。这种横向运动极易使作业人员撞击下方的建筑结构、设备或地面障碍物,造成严重的二次伤害。相较于垂直坠落,摆荡坠落的路径难以通过简单的计算完全预判,因为风力、身体姿态以及
摆荡坠落的物理机制与风险特征
摆荡坠落是高空作业中极具隐蔽性的危险场景,其核心风险在于坠落者并非垂直下落,而是像钟摆一样在空中划出弧形轨迹。当锚点位置高于肩高且存在水平位移时,重力势能转化为动能,坠落者在最低点会产生巨大的横向冲击力。这种横向运动极易使作业人员撞击下方的建筑结构、设备或地面障碍物,造成严重的二次伤害。相较于垂直坠落,摆荡坠落的路径难以通过简单的计算完全预判,因为风力、身体姿态以及锚点的微小晃动都会改变弧线的半径和速度。
在摆荡过程中,人体承受的力学环境极为复杂。绳索与锚点的连接点承受着动态载荷,而人体关节和脊柱则面临着非自然方向的剪切力和扭转力。一旦摆荡幅度过大,坠落者可能无法控制身体姿态,导致头部或背部撞击硬物。此外,摆荡后的悬停状态往往伴随着巨大的心理恐慌,若救援不及时,长时间悬挂可能导致悬吊创伤,引发静脉回流受阻甚至休克。这种由物理运动特性引发的连锁风险,使得传统的垂直坠落防护理念难以完全覆盖此类场景的安全需求。
均衡受力系统的核心设计理念
均衡受力系统旨在通过优化的锚点布局或机械结构,最小化坠落过程中的水平位移,从而抑制摆荡效应的产生。该系统通常采用多点锚固或动态导向装置,确保坠落者在失足瞬间尽可能保持垂直下落的路径。通过限制水平方向的自由移动,系统能够显著降低坠落者在最低点时的横向速度,进而减少撞击风险。这种设计逻辑的核心在于“控制”而非单纯的“缓冲”,即通过改变受力几何关系,使冲击力更均匀地分布在全身防护装备及人体可承受范围内。
在实际应用中,均衡受力系统强调装备组件之间的兼容性与力学传递的连续性。例如,使用带有导向滑轮的连接绳或刚性连杆,可以在坠落发生时迅速调整绳索角度,防止绳索缠绕或形成过大的悬挂点夹角。这种机械干预手段能够有效缩短摆荡半径,使坠落者在落地前或悬停时处于更可控的位置。系统的设计需严格遵循人体工程学,确保在紧急制动状态下,安全带对躯干的包裹力分布均匀,避免局部压强过大导致内脏损伤或骨骼骨折,从而实现从坠落发生到静止全过程的受力优化。
场景适配与合规性要求
不同作业场景下的结构特征决定了摆荡风险的等级,因此防护方案必须具备高度的场景适配性。在电力塔架、风力发电机叶片或大型钢结构安装现场,由于作业面狭窄且周围存在大量刚性障碍物,摆荡坠落的风险极高。在这些环境中,单纯依赖自锁式速差器可能不足以应对复杂的运动轨迹,需要结合水平生命线或定向锚点系统,强制限定作业半径。合规性要求明确指出,防护系统的选型必须基于严密的坠落力学计算,确保在发生坠落时,系统能在规定距离内止停,且不超出人体承受的最大冲击力阈值。
真实案例数据表明,正确实施的均衡受力方案能显著降低严重事故率。在某大型化工厂检修项目中,通过引入带有角度限制器的连接系统,作业人员在进行储罐顶部作业时,完全避免了因位移过大导致的摆荡撞击。监测数据显示,采用该方案后,坠落过程中的横向位移减少了超过70%,最大冲击力波动范围控制在安全标准范围内。这一实践验证了通过物理结构约束来管理摆荡风险的有效性,同时也强调了在高风险作业中,防护系统必须像其他工程结构一样经过严密的力学验证和现场适配测试,以确保其在极端工况下的可靠性。