
动态组合中的腾空时机与重心控制 在Beta版连续动态组合的动作链条中,腾空瞬间的抓点精度直接决定了后续动作的流畅度与完成质量。许多练习者在面对快速衔接的动作时,往往因为起跳节奏的细微偏差,导致空中姿态松散,进而无法在最佳位置完成抓板或抓杆。精准捕捉腾空抓点的核心,在于对起跳瞬间腿部发力与身体重心的同步感知。当下肢蹬伸达到峰值时,上半身需保持相对的静止与稳定,避免因核心松懈而导致空中旋转轴线的偏移
动态组合中的腾空时机与重心控制
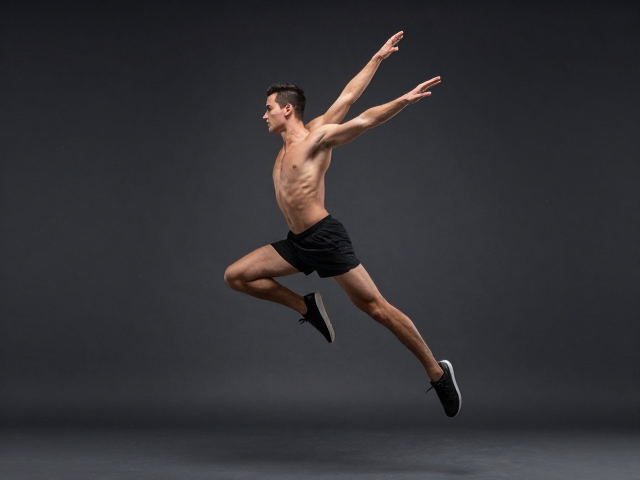
在Beta版连续动态组合的动作链条中,腾空瞬间的抓点精度直接决定了后续动作的流畅度与完成质量。许多练习者在面对快速衔接的动作时,往往因为起跳节奏的细微偏差,导致空中姿态松散,进而无法在最佳位置完成抓板或抓杆。精准捕捉腾空抓点的核心,在于对起跳瞬间腿部发力与身体重心的同步感知。当下肢蹬伸达到峰值时,上半身需保持相对的静止与稳定,避免因核心松懈而导致空中旋转轴线的偏移。这种上下半身的协调配合,能够压缩动作反应时间,使肢体能在毫秒级的窗口期内锁定目标位置。
实际练习中,可以通过分解动作来强化对这一时机的肌肉记忆。将连续动态组合拆解为单一的腾空环节,专注于每一次起跳后身体到达最高点时的姿态定格。在这个过程中,视觉焦点不应完全跟随手部动作,而应保持在抓点区域的预判上。通过反复的低速演练,体会从蹬地、腾空到抓点这一完整过程中的受力变化。当身体感知到重心略微前倾或后仰的微小变化时,及时调整肢体角度,从而在动态中建立起对空间位置的精准判断。
视觉追踪与肢体反馈的协同机制
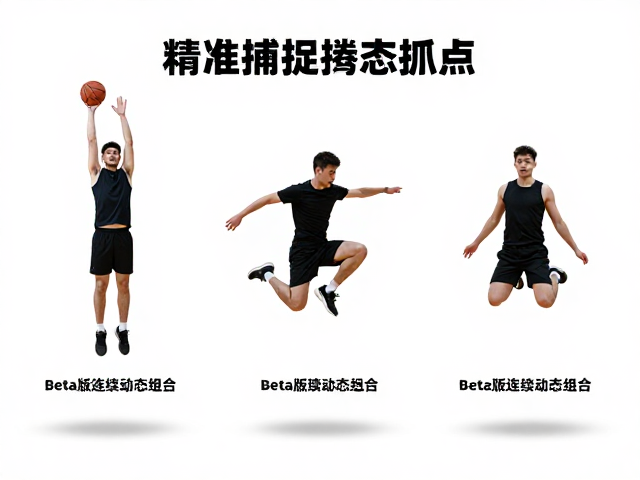
视觉系统在捕捉腾空抓点时扮演着主导角色,但单纯的视觉观察不足以应对高速动态下的复杂变化。有效的视觉追踪需要结合前庭觉和本体感觉,形成多维度的反馈闭环。练习者在腾空过程中,视线应迅速锁定目标点,同时通过肩部和髋部的微调来平衡身体姿态。这种视觉与本体的协同,能够缩短神经传导的时间,使手部动作更加跟随心意。特别是在连续动作中,每一次腾空都是一次独立的空间定位任务,视觉焦点的切换必须迅速且准确,避免因视线滞留或模糊导致抓点失误。
肢体反馈则体现在手指与接触面接触瞬间的触觉信息中。当手指触碰到抓点时,细微的压力变化会立即通过神经末梢传回大脑,提示当前抓握的力度和角度是否适宜。在Beta版动态组合中,这种反馈机制需要经过大量重复训练才能达到自动化水平。练习者应注重在抓点瞬间的手指微调,通过指尖的敏感度来确认抓握的稳固性。同时,手臂肌肉需保持适度的张力,既不能过于僵硬导致动作迟滞,也不能过于松弛导致抓握无力。这种张力控制与触觉反馈的结合,是提升抓点精准度的关键所在。
连续动作中的节奏感与惯性利用
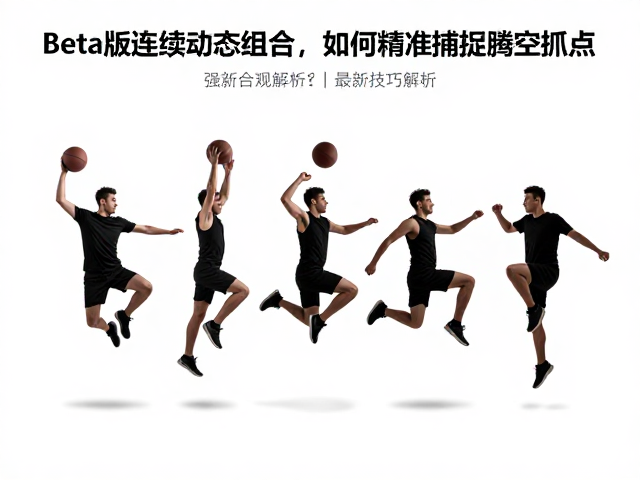
连续动态组合并非孤立动作的简单叠加,而是基于动量守恒和能量传递的连贯过程。在Beta版练习中,合理利用前序动作产生的惯性,可以显著降低腾空阶段所需的能量消耗,从而为精准抓点留出更多的控制空间。当身体在连续运动中获得一定的初速度时,腾空轨迹将更加稳定,这有助于减少空中姿态的不确定性。练习者需学会在动作衔接处保持节奏的连贯性,避免因刻意停顿或加速而破坏动量传递的连续性。
节奏感的培养可以通过节拍器或音乐辅助进行。设定固定的节拍,要求每个腾空抓点动作严格对应节拍点。这种外部节奏的引导,有助于统一身体的运动频率,使连续动作更加规整。在高频次的练习中,身体会逐渐适应这种节奏模式,形成内在的运动节律。当内在节律与外部动作需求高度契合时,抓点动作将变得自然且精准。此外,注意观察连续动作中身体各部位的协调性,确保肩、髋、膝、踝等关节在运动过程中保持合理的角度和力度,以维持整体动作结构的稳定性。