
动态平衡与重心控制的底层逻辑 户外攀岩中的踩点并非简单的脚步放置,而是重心转移与动态平衡的精密配合。许多初学者常犯的错误是过度依赖手臂力量,试图通过拉拽身体到达下一个支点,这种“静态攀爬”不仅效率低下,极易导致前臂乳酸堆积,还会因动作僵硬增加失误风险。高效攀爬的核心在于利用腿部肌肉群承担主要负荷,通过髋部的贴近岩壁来缩短力臂,从而减少手臂需要对抗的重力分量。当身体重心垂直落在支撑脚上方时,岩石对
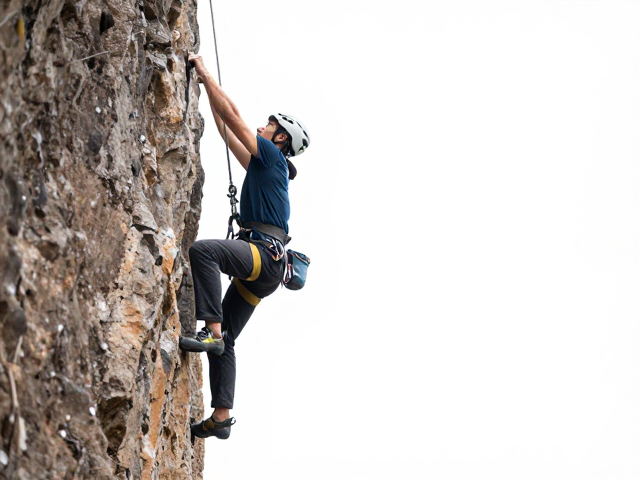
动态平衡与重心控制的底层逻辑
户外攀岩中的踩点并非简单的脚步放置,而是重心转移与动态平衡的精密配合。许多初学者常犯的错误是过度依赖手臂力量,试图通过拉拽身体到达下一个支点,这种“静态攀爬”不仅效率低下,极易导致前臂乳酸堆积,还会因动作僵硬增加失误风险。高效攀爬的核心在于利用腿部肌肉群承担主要负荷,通过髋部的贴近岩壁来缩短力臂,从而减少手臂需要对抗的重力分量。当身体重心垂直落在支撑脚上方时,岩石对脚底的反作用力最为直接,此时手臂仅起稳定作用而非主要驱动力,这种发力模式能显著延长持续攀爬的时间。
在移动过程中,重心的平滑过渡决定了动作的连贯性与速度。观察高水平攀岩者的动作轨迹,会发现其髋部始终保持着向岩壁内侧或外侧的微小摆动,这种细微的髋部调整能够迅速改变重心投影点,使身体自然滑向下一个目标点。在执行动态动作(Dyno)时,关键在于预判与爆发力的结合,手指扣住支点瞬间,腿部应迅速蹬伸,利用惯性将身体抛向目标,而非依靠手臂硬拉。这种以腿带身、以髋导动的机制,能大幅降低能量消耗,让攀爬过程呈现出类似舞蹈般的流畅感,从而在长距离或多动作线路中保持体能的高效分配。
脚法精度与足部接触面的极致利用
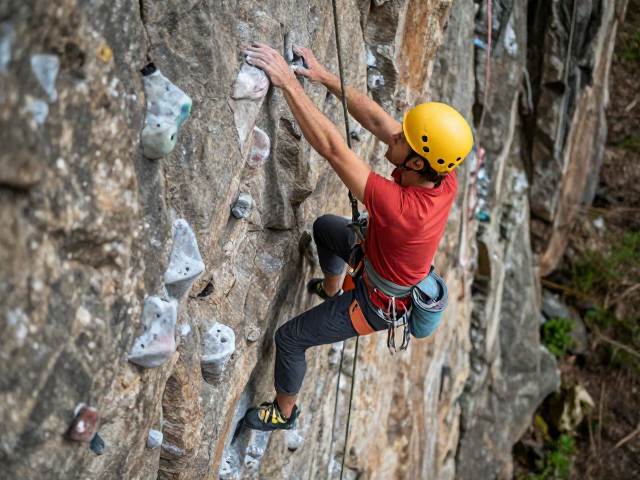
脚部技术的精进是提升攀爬效率的关键变量,其中“精确踩点”与“足弓感知”至关重要。攀岩鞋的设计初衷是提供极佳的摩擦力与支撑,但过度依赖鞋底的橡胶性能而忽视技术细节会导致灾难性后果。有效的踩点要求脚尖前端的橡胶完全贴合支点,利用足弓的弧度增加接触面积,同时通过脚踝的内旋或外旋调整发力角度。对于小支点,应采用“点踩”技巧,仅用脚趾根部最敏感的区域接触,以最大化感知岩壁纹理;对于平坦或微凸支点,则应扩大接触面,将体重均匀分布至全脚掌,利用摩擦力而非单纯的抓附力来维持平衡。
足部放置的隐蔽性与稳定性会直接影响动作的后续发展。许多岩点表面存在细微的凹凸或砂砾,踩踏前需用手指快速清理接触面,去除松动的石块或沙粒,这是防止滑脱的基础步骤。在放置脚部时,应避免直接踩踏在支点边缘,而是尽量覆盖支点的中心受力区,这样能确保力量垂直传递至岩壁,减少脚部扭伤的风险。此外,利用脚踝的灵活性进行微调,如在脚底放置后通过轻微转动脚踝来寻找最佳摩擦角度,能帮助攀岩者在看似不可能的支点上找到稳固的立足点。这种对足部细节的极致掌控,能显著提升动作的容错率,使每一次踩点都成为下一次动作的坚实跳板。
路线阅读与动作序列的预判规划
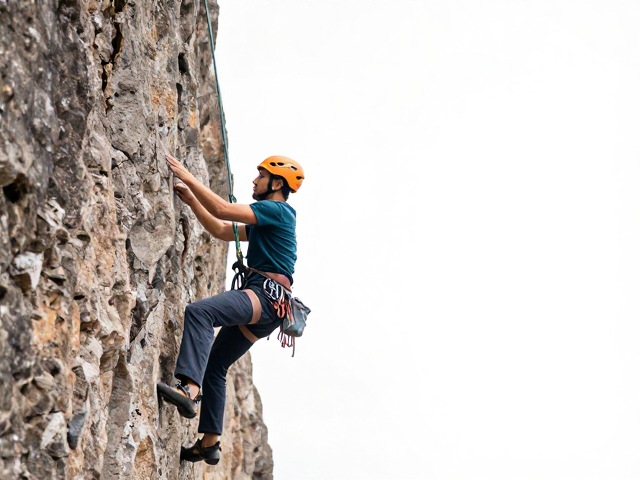
高效的攀爬始于攀爬前的路线阅读(Beta阅读)。在触岩之前,仔细观察岩壁特征,识别出水线、裂缝、凸起或色块变化,这些自然标记往往暗示着力点的位置与类型。寻找连续且符合人体工学的动作序列,优先选择那些能让身体保持平衡、减少大幅度伸展的路线。避免选择需要极高柔韧性或极度消耗体能的非常规动作,除非具备相应的技术储备。在规划动作时,注意观察支点的朝向与受力方向,判断其是适合抓握、勾挂还是踩踏,从而提前规划手位与脚位的对应关系。
在实际攀爬过程中,保持视觉焦点的流动性对于动作衔接至关重要。视线不应长时间停留在当前手点,而应快速扫视前方2-3个动作的目标点,形成“动作预演”。这种预判能力能帮助攀岩者在移动中提前调整身体姿态,减少停顿与犹豫。当遇到复杂路段,可先在脑海中模拟动作轨迹,确定重心转移的先后顺序。例如,先移动脚部稳定重心,再放手进行下一步移动,避免手脚同时移动导致的失衡。通过不断的路线阅读与动作预演,攀岩者能够构建起严密的动作逻辑链,使每一次移动都目的明确,从而在技术上实现高效与安全的双重保障。