
低空动态压点的核心逻辑与场景定义 低空动态压点并非传统意义上固定航点的静态飞行,而是指无人机在低空复杂环境中,依据实时感知数据与任务目标,对关键地理信息节点进行快速捕捉与数据聚合的过程。这一概念常见于电力巡检、安防监控及应急测绘等领域,其核心在于“动态”与“压点”的结合,即飞行器需在移动中精准锁定具有高情报价值的物理坐标,如输电塔塔身、建筑边缘或隐蔽目标点。 要实现高效的动态压点,必须理解低空环
低空动态压点的核心逻辑与场景定义
低空动态压点并非传统意义上固定航点的静态飞行,而是指无人机在低空复杂环境中,依据实时感知数据与任务目标,对关键地理信息节点进行快速捕捉与数据聚合的过程。这一概念常见于电力巡检、安防监控及应急测绘等领域,其核心在于“动态”与“压点”的结合,即飞行器需在移动中精准锁定具有高情报价值的物理坐标,如输电塔塔身、建筑边缘或隐蔽目标点。
要实现高效的动态压点,必须理解低空环境的特殊性。不同于高空长航时飞行,低空存在大量非结构化障碍物,气流扰动频繁,GPS信号可能因高楼或植被遮挡出现多径效应。因此,压点的过程不仅是位置的记录,更是对环境特征的实时解算。操作员需要建立一套严密的空间认知体系,将视野中的杂乱景物转化为可量化的几何特征点,从而在毫秒级的时间窗口内完成目标识别与数据锁定。
体能型飞行线路的规划原则
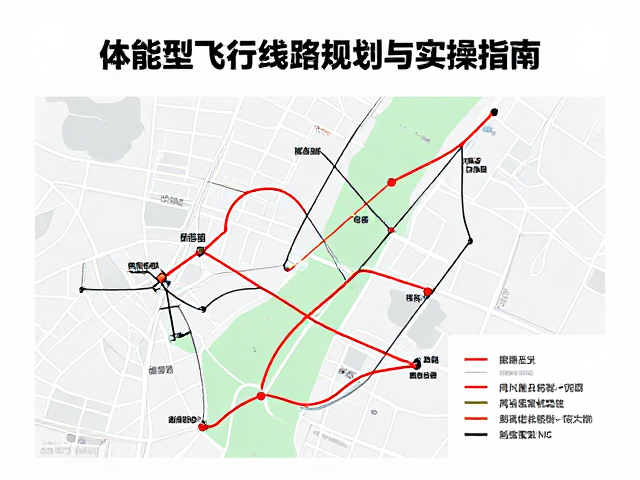
体能型飞行线路规划强调飞行器自身状态与飞行员操作负荷的双重平衡。所谓“体能”,既包括无人机电池续航、电机推力余量等硬件物理极限,也涵盖飞行员在长时间高专注状态下的心流维持能力。规划时需预留充足的能量冗余,特别是在逆风或复杂气流环境下,需根据实时风速动态调整航线功耗模型,避免在压点关键期出现动力衰减导致的失控风险。
线路设计应遵循“平滑过渡、急转缓入”的原则。高动态压点往往伴随着剧烈的姿态变化,若航线包含过多90度直角转弯或垂直爬升,极易引发飞控算法震荡,导致画面剧烈抖动,影响压点精度。理想的线路应采用大半径弧线连接各个压点,利用惯性飞行减少电机频繁启停带来的能耗浪费。同时,需设置合理的复位点与应急悬停区,确保在突发状况下能迅速恢复稳定状态,为后续操作提供缓冲。
实时感知与动态修正策略
在动态压点过程中,环境是不断变化的,静态地图无法应对突发的移动目标或新增障碍物。依赖激光雷达(LiDAR)或双目视觉传感器的实时建图能力,是实现动态修正的基础。飞行器需通过前端传感器持续扫描前方区域,识别出血缘特征明显的压点目标,并通过边缘计算单元快速解算其三维坐标。
当检测到目标与预设压点存在偏差时,系统需执行即时补偿。这要求飞控算法具备极高的响应速度,能够在毫秒级别内计算出最优纠偏路径。操作员在此阶段的角色应从“驾驶者”转变为“监督者”,重点监控传感器数据的有效性与算法解算的合理性。若遇到强光、雨雾等干扰导致视觉特征丢失,应立即切换至RTK高精度定位模式或依赖惯性导航系统,确保压点坐标的绝对准确性,避免因信号中断造成数据断层。
实操中的操作技巧与细节控制
实操阶段,操作员的视线管理至关重要。在高速飞行中,人眼的聚焦速度难以跟上画面的变化,因此建议采用“余光锁定,主视确认”的技巧。在接近压点目标时,目光应先锁定目标大致方位,待飞行器进入有效识别距离后,迅速集中注意力观察图传画面中的细节特征,如塔标、裂缝或异常热源,以此作为最终压点的确认依据。
油门与姿态杆的配合需要形成肌肉记忆。压点瞬间通常需要微调俯仰与横滚,以保持相机视角的稳定。许多新手容易犯的错误是在压点时过度依赖遥控器上的云台控制,而忽视了飞行本体的姿态稳定。正确的做法是,通过平滑的杆量输入改变飞行器姿态,使相机自然对准目标,而非强行扭转云台角度。这种“身随云台动”的操作方式,能最大程度减少机械应力,提升画面的平滑度与数据的可用性。
数据验证与标准化记录
压点完成后的数据验证是确保任务闭环的关键环节。每一组压点数据都应包含时间戳、经纬度、高度、姿态角以及关联的影像或激光点云数据。在实操中,操作员需定期抽检已保存的数据,检查是否存在坐标漂移、时间同步错误或影像模糊等问题。对于高精度任务,建议引入事后处理软件,将飞行日志与传感器数据进行联合解算,剔除因抖动或信号干扰产生的噪点数据。
建立标准化的记录模板有助于提升后续数据分析的效率。记录内容不应仅限于坐标信息,还应包括当时的气象条件、传感器工作状态、操作员备注等元数据。这些信息在遇到数据异常时,能提供重要的回溯线索。例如,某次压点数据偏差较大,通过查阅备注发现当时处于强阵风环境,即可判断为环境干扰而非设备故障,从而优化后续的航线规划策略。